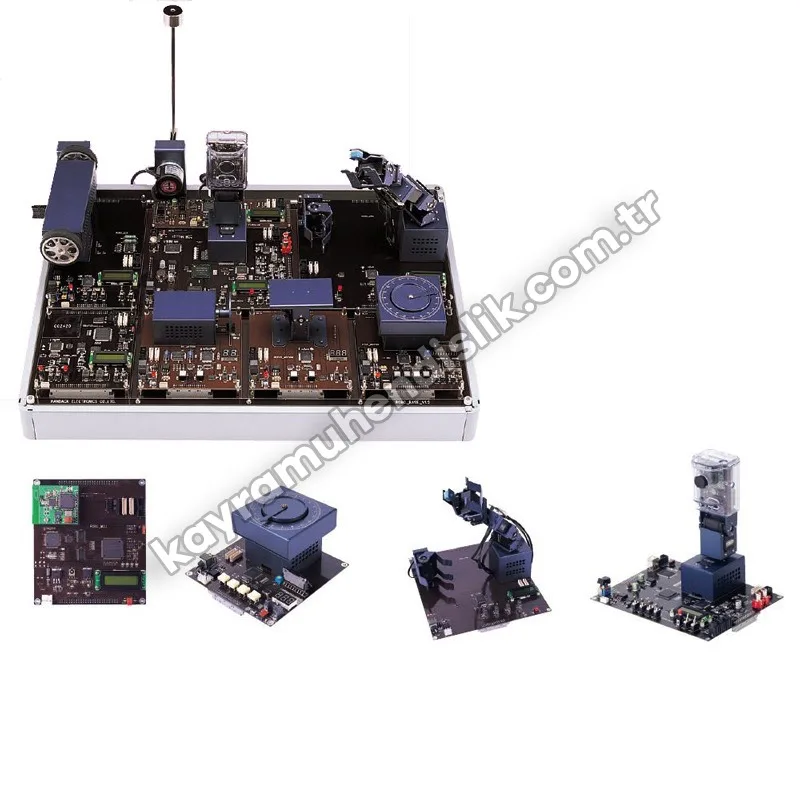
 Cliquez pour agrandir
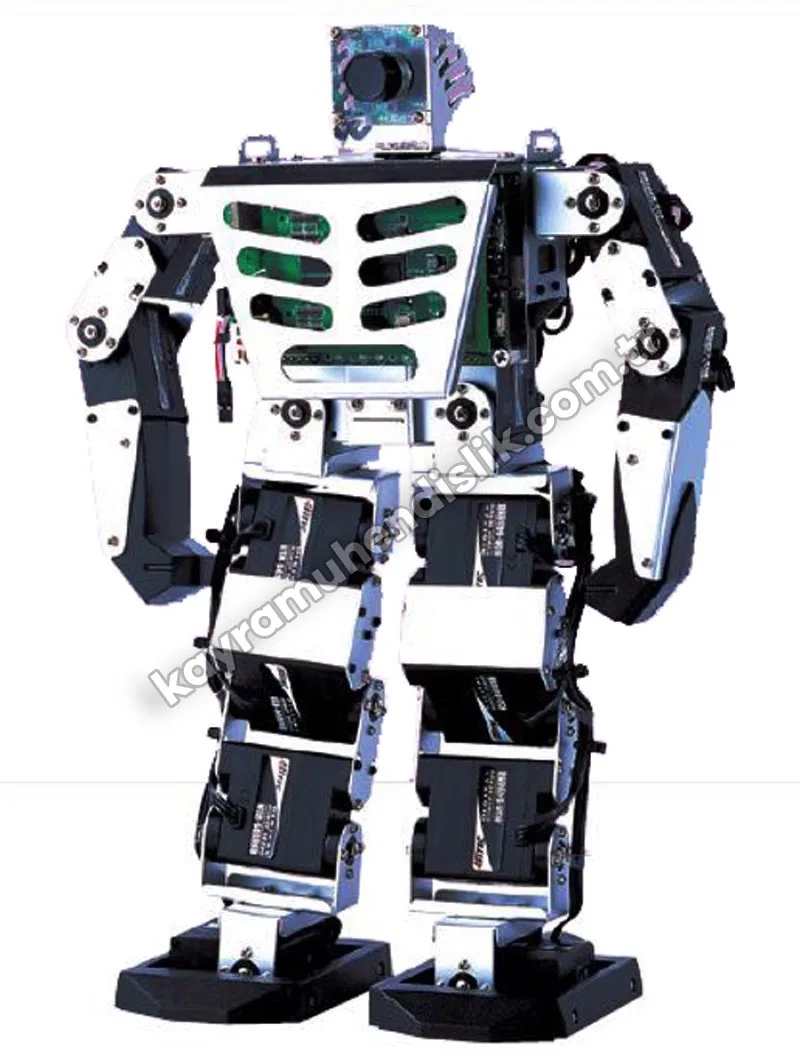
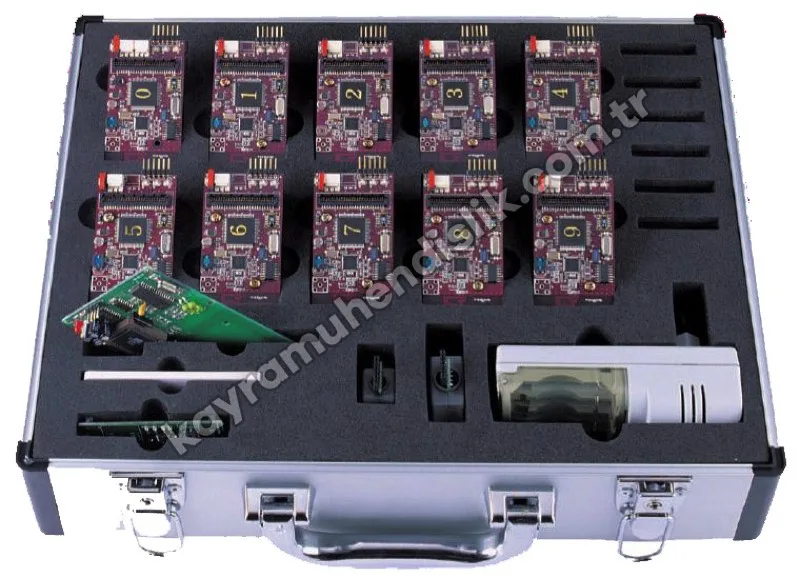
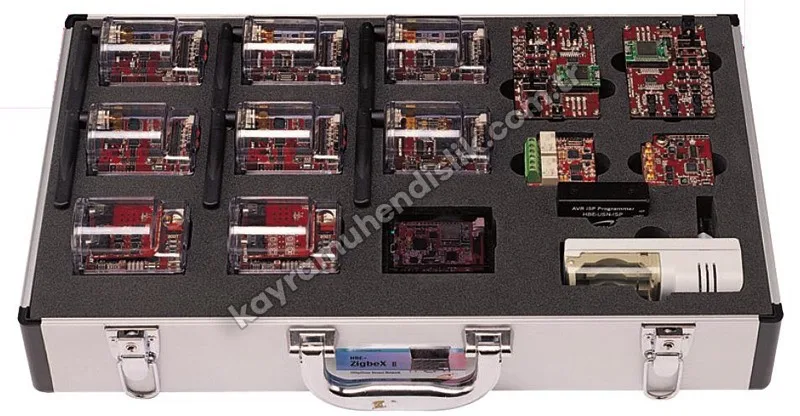
RoboMotor KE10020
Se renseigner sur ce produitDescription
Caractéristiques
- Possibilité d'apprendre de façon systématique et progressive les pilotes de moteurs et les capteurs du robot
- Apprentissage de la commande de base des moteurs et des capteurs
- Apprentissage approfondi de la commande des moteurs et des capteurs
- Mise en application des connaissances
- Possibilité de travailler sur tous les moteurs et capteurs utilisés dans les systèmes robotiques
- Motoréducteur CC à codeur, servomoteur, moteur pas à pas
- Corps d'entraînement de roue relié entre le motoréducteur CC à codeur et le servomoteur
- Commande horizontale/verticale par servomoteur série
- Capteurs de vide, d'inclinaison, de pression et à ultrasons, caméra CCD, microphone, haut-parleur, capteur d'odeur
- Motoréducteur CC à codeur haute résolution, codeur angulaire haute sensibilité
- Possibilité de mener en parallèle commande manuelle et commande automatique programmée pour apprendre les principes des pilotes et des capteurs
- Mise en pratique des principes moteurs par commande manuelle de moteurs CC, servo et pas à pas
- Mise en pratique de la programmation de la commande automatique des moteurs
- Mise en pratique de la commande manuelle et programmée : marche avant/arrière, angle, couple, inclinaison et distance
- Mise en pratique de la commande manuelle et programmée pour la détection visuelle, olfactive et tactile
- Possibilité de s'exercer au choix avec un microcontrôleur généraliste (ATmega128) et un DSP pour une commande intelligente précise
- Mise en pratique du traitement central et du traitement par module via le contrôleur principal et les contrôleurs de module
- Application parallèle de l'ATmega128
- Possibilité de travailler sur la commande visuelle, auditive et tactile
- Détection de silhouette humaine
- Acquisition d'images et de son depuis un ordinateur via une interface USB 2.0 (480 Mbit/s)
- Acquisition et contrôle d'images par un processeur d'entrée vidéo
- Acquisition de son sur 2 voies et commande de la sortie haut-parleur par un codec audio
- Détection et contrôle du toucher par capteur de pression
- Possibilité de télécommander le robot via IrDA/USN
- Télécommande via IrDA
- Télécommande via la partie ZigbeX (option)
- Possibilité de s'exercer aux algorithmes de commande intelligente avec un pendule inversé
- Pratique du pendule inversé avec un motoréducteur CC performant (24 V, 2000 tr/min, 1.9 kg-cm, rapport 1/4) et un codeur angulaire
- Guide linéaire et dispositif à pendule transformant le mouvement circulaire en mouvement linéaire
Noms des modules principaux
| 1. Module CPU | ATmega128-8AC |
| 2. Module moteur CC | RB-35GM, capteur de vide |
| 3. Module servomoteur | HSR-8498HB, capteur d'inclinaison |
| 4. Module moteur pas à pas | SST42D1100, capteur d'angle |
| 5. Module d'entraînement des roues | RB-35GM*2 pièces, HSR-8498HB |
| 6. Module horizontal/vertical | AX-12*2 pièces, caméra, haut-parleur, microphone, capteur d'odeur |
| 7. Module bras | HSR-8498HB*5 pièces, capteur de pression |
| 8. Module pendule et ultrasons | DS4573+IG42, codeur angulaire, capteur à ultrasons |
Contenu des expériences
Introduction aux systèmes de commande | 1. Systèmes de commande |
Introduction aux systèmes de commande | 2. Systèmes robotiques |
Bases de la commande des systèmes robotiques intelligents | 3. Principes des microcontrôleurs |
Bases de la commande des systèmes robotiques intelligents | 4. Principes des signaux et systèmes |
Bases de la commande des systèmes robotiques intelligents | 5. Principes de commande des robots |
Bases de la commande des systèmes robotiques intelligents | 6. Environnement de développement de microcontrôleurs AVR |
Bases de la commande des systèmes robotiques intelligents | 7. Commande GPIO et E/S par interruption |
Bases de la commande des systèmes robotiques intelligents | 8. Commande et capteurs du moteur CC |
Bases de la commande des systèmes robotiques intelligents | 9. Commande et capteurs du servomoteur |
Bases de la commande des systèmes robotiques intelligents | 10. Commande du moteur pas à pas |
Bases de la commande des systèmes robotiques intelligents | 11. Commande et capteurs des roues |
Bases de la commande des systèmes robotiques intelligents | 12. Commande et capteurs de la tête robot |
Bases de la commande des systèmes robotiques intelligents | 13. Commande et capteurs du bras robot |
Bases de la commande des systèmes robotiques intelligents | 14. Commande et capteurs horizontal/vertical du robot |
Ek | Annexe A : introduction à RoboMotor |
Livraison et installation
Avant expédition, nos produits sont contrôlés et conditionnés dans des emballages spéciaux résistants aux chocs, puis livrés en toute sécurité dans toutes les provinces de Turquie.
Installation : pour les projets de laboratoires et de salles de classe, l'installation et la mise en service après livraison sont assurées par notre équipe d'experts.
Formation et assistance : une formation des utilisateurs et une assistance technique après-vente sont proposées pour les kits d'expériences et les simulateurs.