 Cliquez pour agrandir
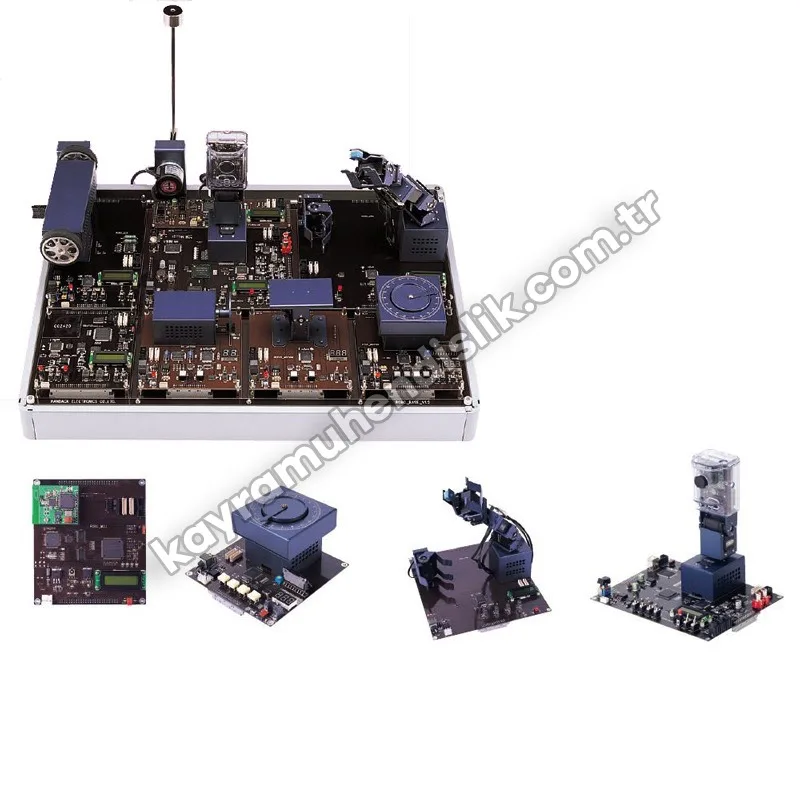
RoboCar-Vision KE10030
Se renseigner sur ce produitDescription
Caractéristiques
- Conçu pour la formation aux actionneurs robotiques de base et aux applications de microprocesseur embarqué (ATmega128) pour le traitement des signaux de capteurs et la commande des actionneurs
- Développement d'algorithmes de traitement d'image robotique et de contrôle de l'angle de vue avec une caméra à actionneurs horizontal/vertical et communication sans fil bidirectionnelle
- Comprend divers capteurs (ultrasons, infrarouge, accéléromètre, photocapteur) pour les expériences de commande des actionneurs.
- Traitement d'image pour applications de robots mobiles intelligents avec des solutions de vision sans fil
Caractéristiques techniques
| ATmega128L | AVR 8 bits, microcontrôleur 128 Ko, commande principale |
| ATmega8L |
AVR 8 bits, microcontrôleur 8 Ko, commande du voltmètre |
| L298P | Moteur d'entraînement CC jusqu'à 4 A |
| Horizontal/vertical | Communication numérique par paquets, télécommande |
| Communication RF | Fréquence sélectionnable 2.4G - 2.5G |
| Caméra | Capteur d'image CMOS VGA, 30 i/s |
| USB, RS232 | USB Full Speed, RS232 (9600- 115200 bps) |
| Format d'image | JPEG 20 i/s, 160-120 |
| Capteur à ultrasons | Fréquence 40.0 ± 0.5 kHz, bande passante 2.0, 2 pièces |
| Accéléromètre | Accéléromètre à deux axes, 1 pièces, rapport cyclique |
| Capteur PSD | Capteurs de distance, 1 pièces, 10-80 cm |
| Phototransistor | Capteur à faisceau infrarouge à 8 groupes |
| Moteurs | Motoréducteur CC, 2 pièces ; motoréducteur CC à codeur, 2 pièces |
| Buzzer | Buzzer à entrée 5 V, 1 pièces |
| LED |
LED haute luminosité 10 mm : blanches 2 pièces, rouges 2 pièces |
| Afficheur 7 segments | Affichage voltmètre, 3 chiffres, 1 pièces |
| Régulateur | Entrée +11.1 V CC, sortie CC : +5 V, +3.3 V |
| Batterie | Lithium-ion +11.1 V, 5200 mA |
| Chargeur et adaptateur | Chargeur de batterie +12.6 V, 1.2 A |
Contenu des expériences
| 1. Vision robotique - généralités |
| 2. Environnement de développement |
| 3. Réalisation d'un projet de vision |
| 4. Programmation de base |
| 5. Commande des périphériques de sortie |
| 6. Mesure des périphériques d'entrée |
| 7. Télécommande basée sur les données vidéo |
| 8. Traitement d'image |
| 9. Suivi de visage |
| 10. Reconnaissance des couleurs |
| 11. Reconnaissance des formes |
| 12. Conduite avec capteur infrarouge et caméra |
Livraison et installation
Avant expédition, nos produits sont contrôlés et conditionnés dans des emballages spéciaux résistants aux chocs, puis livrés en toute sécurité dans toutes les provinces de Turquie.
Installation : pour les projets de laboratoires et de salles de classe, l'installation et la mise en service après livraison sont assurées par notre équipe d'experts.
Formation et assistance : une formation des utilisateurs et une assistance technique après-vente sont proposées pour les kits d'expériences et les simulateurs.