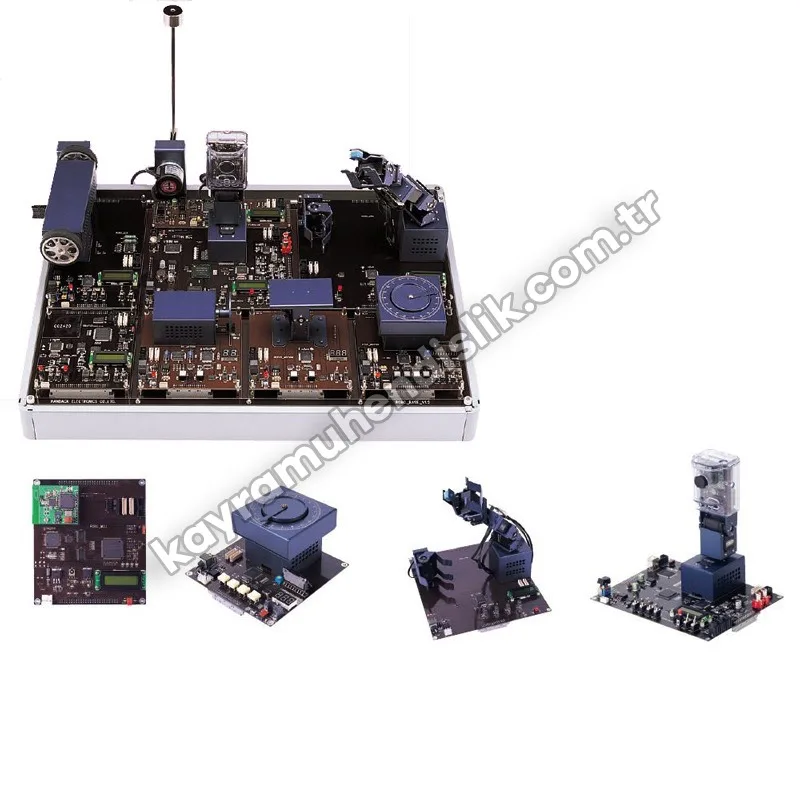
 انقر للتكبير
RoboCar-Vision KE10030
استفسر عن هذا المنتجالوصف
المزايا
- صُمم للتدريب على مشغلات الروبوت الأساسية وتطبيقات المعالج الدقيق المدمج (ATmega128) لمعالجة إشارات الحساسات والتحكم في المشغلات
- تطوير خوارزميات معالجة الصور والتحكم في زاوية الرؤية للروبوت باستخدام كاميرا بمشغل أفقي/رأسي واتصال لاسلكي ثنائي الاتجاه
- يضم حساسات متنوعة كالموجات فوق الصوتية والأشعة تحت الحمراء ومقياس التسارع والحساس الضوئي لتجارب التحكم في مشغلات الروبوت.
- معالجة الصور لتطبيقات الروبوتات المتنقلة الذكية باستخدام حلول الرؤية اللاسلكية
المواصفات الفنية
| ATmega128L | AVR بـ 8 بت، متحكم دقيق 128 كيلوبايت، التحكم الرئيسي |
| ATmega8L |
AVR بـ 8 بت، متحكم دقيق 8 كيلوبايت، التحكم في الفولتميتر |
| L298P | محرك قيادة DC حتى 4 أمبير |
| أفقي/رأسي | اتصال رقمي بالحزم، تحكم عن بعد |
| اتصال RF | تردد قابل للاختيار 2.4G - 2.5G |
| الكاميرا | حساس صور CMOS بدقة VGA، 30 إطار/ث |
| USB, RS232 | USB Full Speed، RS232 (9600- 115200 bps) |
| صيغة الصورة | JPEG 20 إطار/ث، 160-120 |
| حساس الموجات فوق الصوتية | تردد 40.0 ± 0.5 كيلوهرتز، عرض نطاق 2.0، 2 قطع |
| حساس مقياس التسارع | حساس تسارع ثنائي المحور، 1 قطع، دورة التشغيل |
| حساس PSD | حساسات قياس المسافة، 1 قطع، 10-80 سم |
| ترانزستور ضوئي | حساس أشعة تحت حمراء من 8 مجموعات |
| المحركات | محرك DC مسنن، 2 قطع؛ محرك DC مسنن بمشفر، 2 قطع |
| الطنان | طنان بدخل 5 فولت، 1 قطع |
| LED |
مصابيح LED عالية السطوع 10 مم: أبيض 2 قطع، أحمر 2 قطع |
| شاشة 7 مقاطع | شاشة فولتميتر، 3 خانات، 1 قطع |
| المنظم | دخل +11.1 فولت DC، خرج DC: +5 فولت، +3.3 فولت |
| البطارية | ليثيوم أيون +11.1 فولت، 5200 ملي أمبير |
| الشاحن والمحول | شاحن بطارية +12.6 فولت، 1.2 أمبير |
محتوى التجارب
| 1. رؤية الروبوت - عام |
| 2. بيئة التطوير |
| 3. إنشاء مشروع رؤية |
| 4. البرمجة الأساسية |
| 5. التحكم في أجهزة الإخراج |
| 6. قياس أجهزة الإدخال |
| 7. التحكم عن بعد بالاعتماد على بيانات الفيديو |
| 8. معالجة الصور |
| 9. تتبع الوجه |
| 10. التعرف على الألوان |
| 11. التعرف على الأشكال |
| 12. القيادة بحساس الأشعة تحت الحمراء والكاميرا |
التسليم والتركيب
تُفحص منتجاتنا قبل الشحن وتُغلّف بعبوات خاصة مقاومة للصدمات، وتُسلّم بأمان إلى جميع محافظات تركيا.
التركيب: في مشاريع المختبرات والفصول الدراسية يتولى فريق خبرائنا التركيب والتشغيل بعد التسليم.
التدريب والدعم: نوفر تدريب المستخدمين والدعم الفني بعد البيع لمجموعات التجارب وأجهزة المحاكاة.