 انقر للتكبير
Erobo-Tank KE10060
استفسر عن هذا المنتجالوصف
تعريف
شهدت أخيرًا ذكاء روبوتات أتمتة المنازل وحركتها، كروبوتات التنظيف، ارتفاعًا كبيرًا عمومًا، ومع ذلك لا تستطيع روبوتات متحركة كثيرة إظهار قدرتها على الحركة إلا على أرض مستوية بسبب شكل أجسامها وعجلاتها الثابتة.
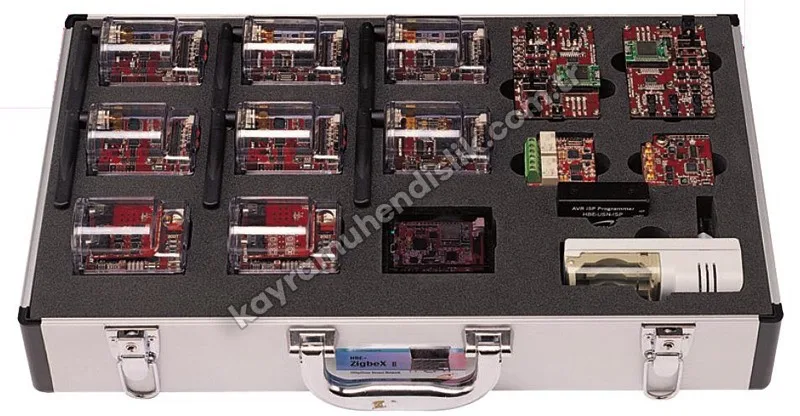
أما Erobo-Tank فروبوت دبابة ذكي متقدم بجنازير وله 1 مفاصل و4 ذراعًا، ويتميز بقدرته على حركات كثيرة وحفظ التوازن وتجاوز العوائق. وهو مزود بحساسات متنوعة تمكنه من تنفيذ حركة الجسم وتحديد موضعه، كما يملك وظيفة تحكم لاسلكي في الزمن الحقيقي، وينبغي تجهيزه بجزء ZigbeX ووحدات الحساسات لتطبيقات شبكات الحساسات اللاسلكية.
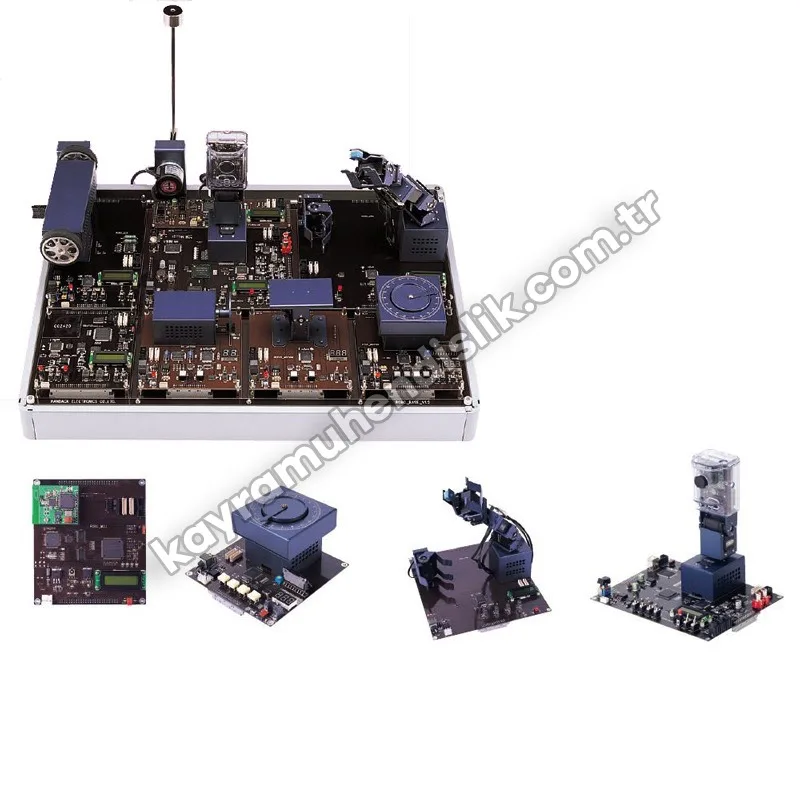
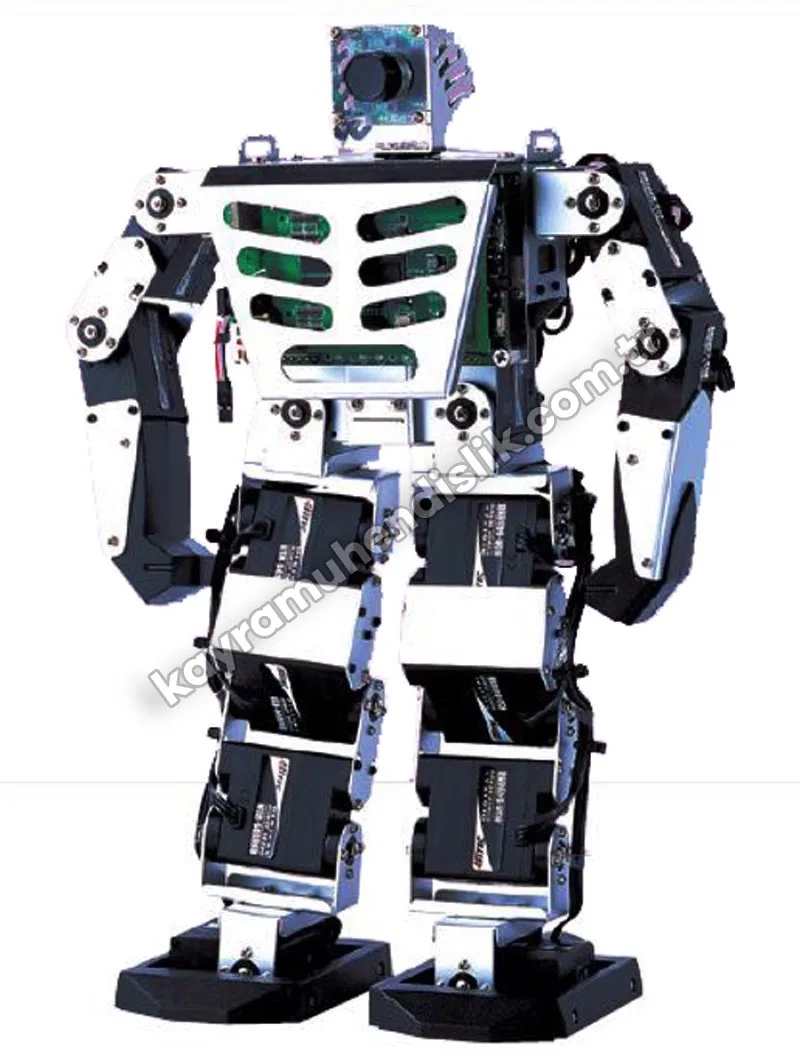
يتيح Erobo-Tank إجراء تجارب مختبرية على برمجة التحكم في محركات الروبوت وحساساته بأربعة متحكمات دقيقة ATmega128. واختياريًا، مع KROBO المزود بلوحة معالج قائمة على ARM9 (processor board) وكاميرات روبوت مجسمة، يمكن تنفيذ مشروع روبوت ذاتي قادر على الرؤية.
المزايا
- نظام روبوت متحرك ذكي بجنازير
- متحكم دقيق ATmega128 بـ 8 بت سهل التعلم والاستخدام
- منصة معالجة متوازية عالية الأداء تستخدم 4 مجموعات من المتحكمات الدقيقة بـ 8 بت
- حساسات PSD وبالموجات فوق الصوتية لكشف العوائق
- حساسات ميل وتسارع وبوصلة مغناطيسية للتحكم في حركات الروبوت
- وحدة GPS للتحكم في موضع الروبوت
- مشفرات على جميع محركات DC الـ 6 للتحكم الكامل في الحركة
- حركة مرنة بطقم جنازير و4 أذرع
- تحكم في الزمن الحقيقي بجزء USN ZigbeX ووحدة حساس IR
- نظام روبوت ذكي متقدم بإدراك الصوت والصورة بالدمج مع KROBO (اختياري)
- الأبعاد: 472x590x110 مم
- الطاقة: بطارية ليثيوم بوليمر 11.1 فولت
- دعم البرامج النموذجية لتجارب المختبر الأساسية
- برنامج تدريب قياسي ودليل استخدام ودعم تدريب المستخدم
تفاصيل العتاد
| المتحكم الدقيق | ATmega128 (ذاكرة برنامج 128 كيلوبايت، ADC 10 بت، 8 قنوات)، 4 قطع |
| الذاكرة | ذاكرة RAM ساكنة CMOS منخفضة الطاقة 32K بـ 8 بت |
| المحرك | محرك DC 12 فولت بتروس كوكبية (نسبة التخفيض: 1/212) ومشفر، 6 قطع |
| واجهة RF | جزء ZigbeX USN ووحدة IR |
| الحساسات الأساسية | PSD وGPS ومقياس تسارع ومراقب جهد وحرارة وبوصلة مغناطيسية وموجات فوق صوتية |
| الطاقة | بطارية ليثيوم بوليمر 11.1 فولت 1800 ملي أمبير ساعة |
| الحجم | 472x590x110مم |
محتوى التجارب
| نظام الروبوت المتحرك (Erobo-Tank) |
| الحركات البسيطة لـ Erobo-Tank |
| التحكم في زاوية الذراع |
| التحكم في سرعة الذراع |
| تجنب العوائق بحساس PSD |
| تجنب العوائق باستخدام حساس الموجات فوق الصوتية |
| تحقيق التوازن بحساس الميل |
| حركة الروبوت بالبوصلة المغناطيسية |
| الاتصال اللاسلكي بوحدة Zigbee |
| تشغيل Erobo-Tank بوحدة Zigbee |
| تقدير موضع الروبوت بدمج البيانات |
| حركة Erobo-Tank باستخدام معلومات الموقع |
| القيادة مع تجنب العوائق بحساسات دمج البيانات |
| تجاوز العوائق الرأسية بحساسات دمج البيانات |
التسليم والتركيب
تُفحص منتجاتنا قبل الشحن وتُغلّف بعبوات خاصة مقاومة للصدمات، وتُسلّم بأمان إلى جميع محافظات تركيا.
التركيب: في مشاريع المختبرات والفصول الدراسية يتولى فريق خبرائنا التركيب والتشغيل بعد التسليم.
التدريب والدعم: نوفر تدريب المستخدمين والدعم الفني بعد البيع لمجموعات التجارب وأجهزة المحاكاة.