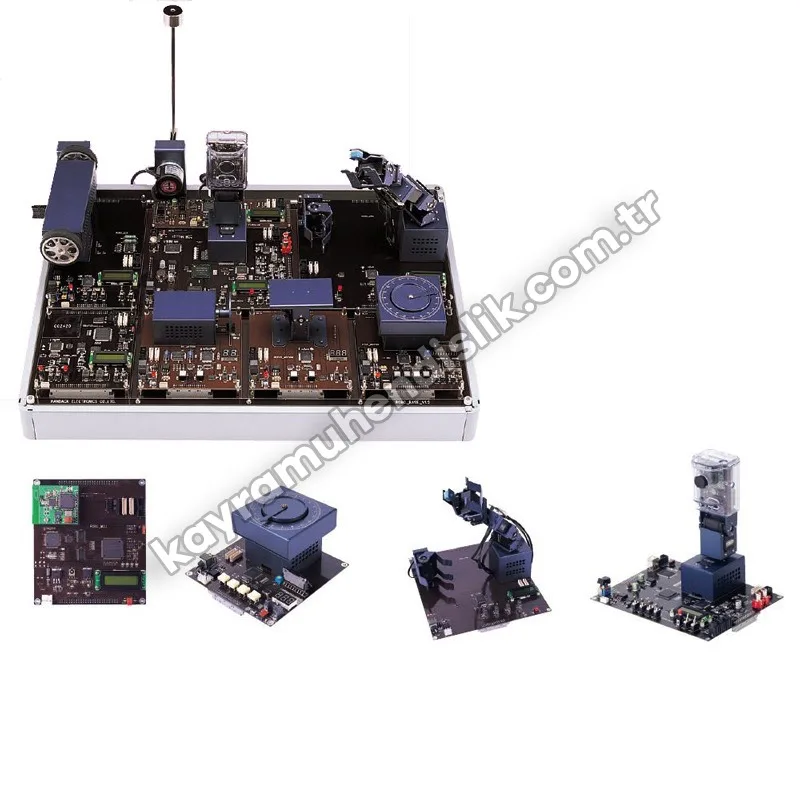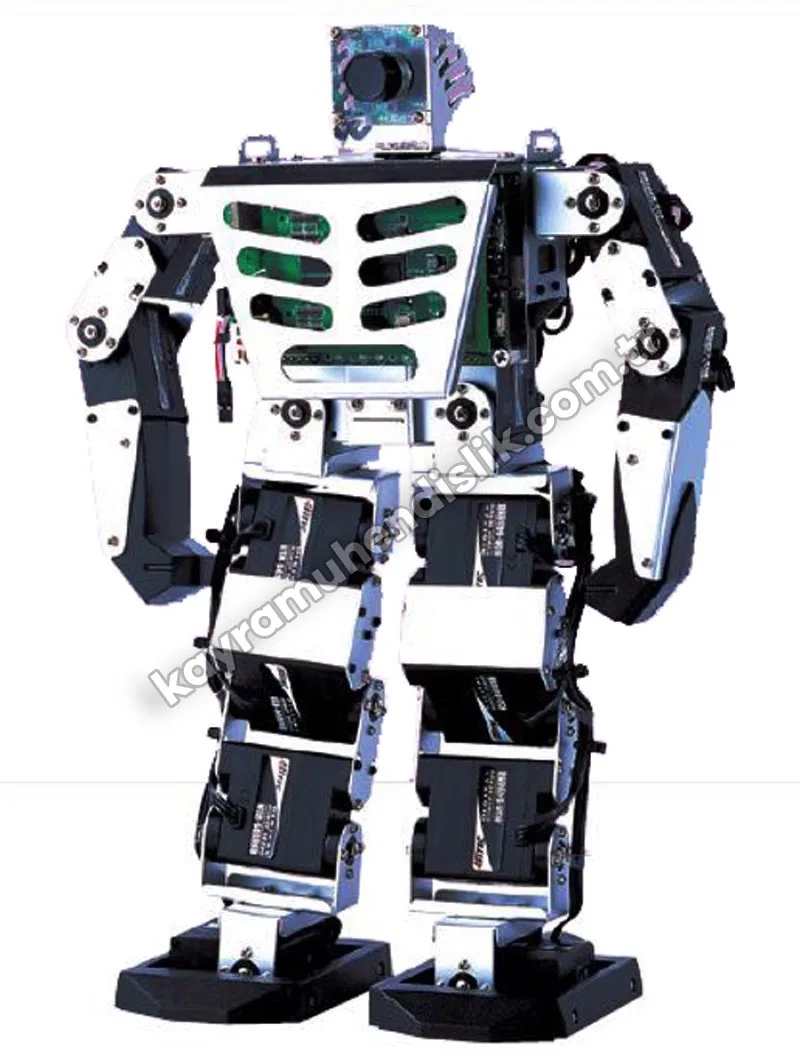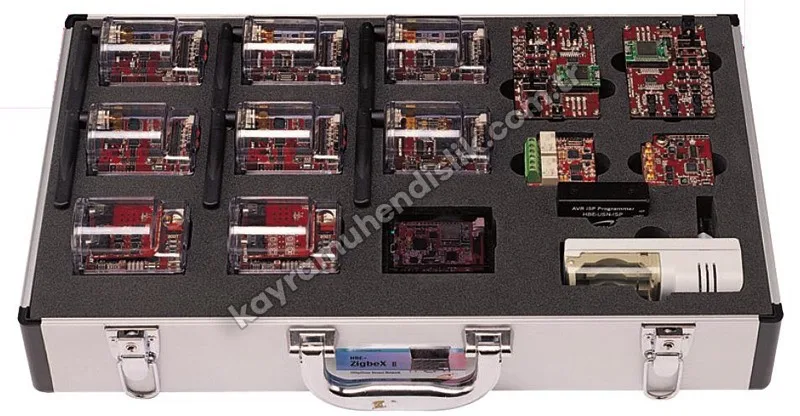
 Cliquez pour agrandir
Erobo-Tank KE10060
Se renseigner sur ce produitDescription
Présentation
L'intelligence et la mobilité des robots domestiques, comme les robots de nettoyage, ont fortement progressé ces derniers temps. Pourtant, beaucoup de robots mobiles ne se déplacent bien que sur sol plat, en raison de leur forme et de leurs roues fixes.
Erobo-Tank est en revanche un robot char à chenilles intelligent et évolué, avec 1 articulations et 4 bras, capable de nombreux mouvements, de garder l'équilibre et de franchir des obstacles. Équipé de divers capteurs, il maîtrise ses mouvements et détermine sa position. Il dispose aussi d'une commande sans fil en temps réel. Il doit être équipé de la partie ZigbeX et de modules capteurs pour les applications de réseaux de capteurs sans fil.
Erobo-Tank permet de réaliser des expériences de programmation de la commande des moteurs et capteurs avec quatre microcontrôleurs ATmega128. En option, avec KROBO, doté d'une carte processeur ARM9 (processor board) et de caméras stéréo, on peut réaliser un projet de robot autonome doté de la vision.
Caractéristiques
- Système de robot mobile intelligent à chenilles
- Microcontrôleur 8 bits ATmega128 facile à apprendre et à utiliser
- Plateforme de traitement parallèle performante à 4 microcontrôleurs 8 bits
- Capteurs PSD et à ultrasons pour la détection d'obstacles
- Capteurs d'inclinaison, d'accélération et boussole magnétique pour la commande des mouvements
- Module GPS pour le contrôle de la position du robot
- Codeurs sur les 6 moteurs CC pour un contrôle complet du mouvement
- Mobilité souple grâce aux chenilles et aux 4 bras
- Commande en temps réel avec la partie USN ZigbeX et le module capteur IR
- Système robotique intelligent évolué avec perception du son et de l'image en combinaison avec KROBO (option)
- Dimensions : 472x590x110 mm
- Alimentation : batterie lithium-polymère 11.1 V
- Exemples de programmes pour les expériences de base
- Programme de formation standard, manuel d'utilisation, formation des utilisateurs
Détails du matériel
| Microcontrôleur | ATmega128 (mémoire programme 128 Ko, CAN 10 bits 8 voies), 4 pièces |
| Mémoire | RAM statique CMOS basse consommation 32K 8 bits |
| Moteur | Motoréducteur planétaire CC 12 V (rapport de réduction : 1/212) et codeur, 6 pièces |
| Interface RF | Partie USN ZigbeX et module IR |
| Capteurs de base | PSD, GPS, accéléromètre, surveillance de tension, température, boussole magnétique, ultrasons |
| Alimentation | Batterie lithium-polymère 11.1 V 1800 mAh |
| Dimensions | 472x590x110mm |
Contenu des expériences
| Système de robot mobile (Erobo-Tank) |
| Mouvements simples d'Erobo-Tank |
| Contrôle de l'angle du bras |
| Contrôle de la vitesse du bras |
| Évitement d'obstacles avec le capteur PSD |
| Évitement d'obstacles avec le capteur à ultrasons |
| Équilibrage avec le capteur d'inclinaison |
| Déplacement du robot avec la boussole magnétique |
| Communication sans fil avec le module Zigbee |
| Pilotage d'Erobo-Tank avec le module Zigbee |
| Estimation de la position du robot par fusion de données |
| Déplacement d'Erobo-Tank à partir des informations de localisation |
| Conduite avec évitement d'obstacles par capteurs à fusion de données |
| Franchissement d'obstacles verticaux par capteurs à fusion de données |
Livraison et installation
Avant expédition, nos produits sont contrôlés et conditionnés dans des emballages spéciaux résistants aux chocs, puis livrés en toute sécurité dans toutes les provinces de Turquie.
Installation : pour les projets de laboratoires et de salles de classe, l'installation et la mise en service après livraison sont assurées par notre équipe d'experts.
Formation et assistance : une formation des utilisateurs et une assistance technique après-vente sont proposées pour les kits d'expériences et les simulateurs.