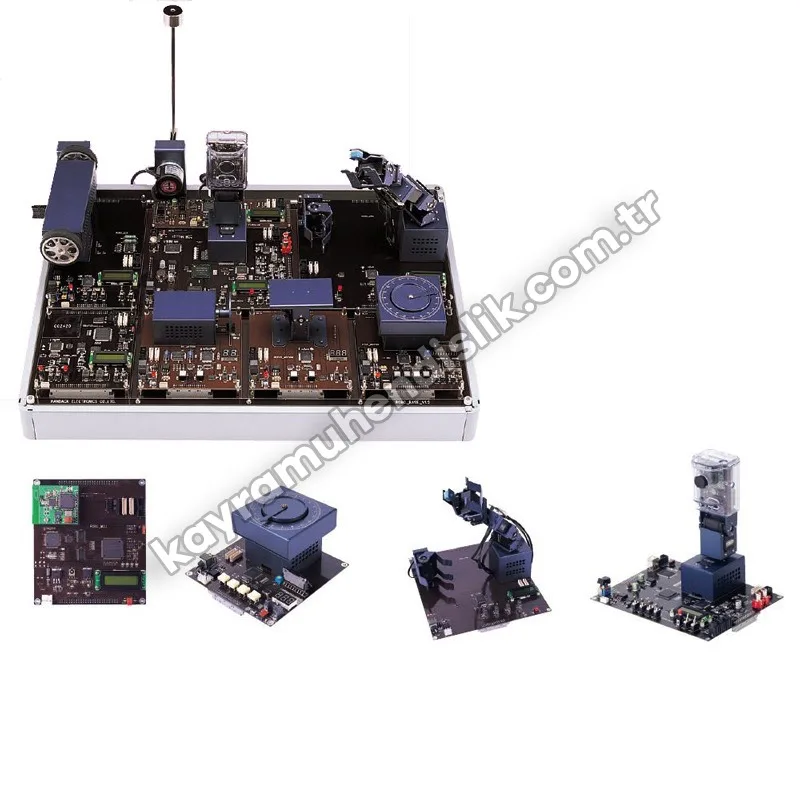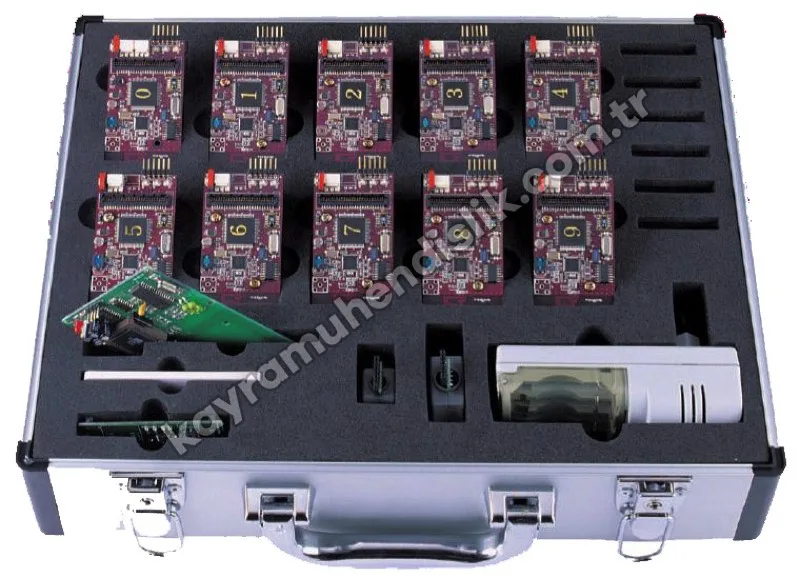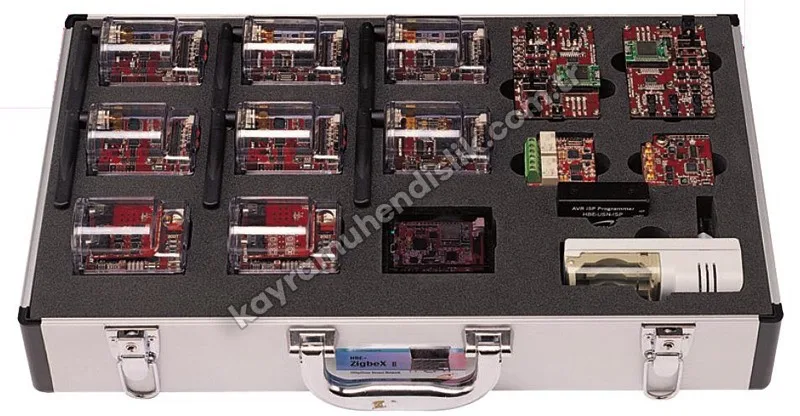
 Cliquez pour agrandir
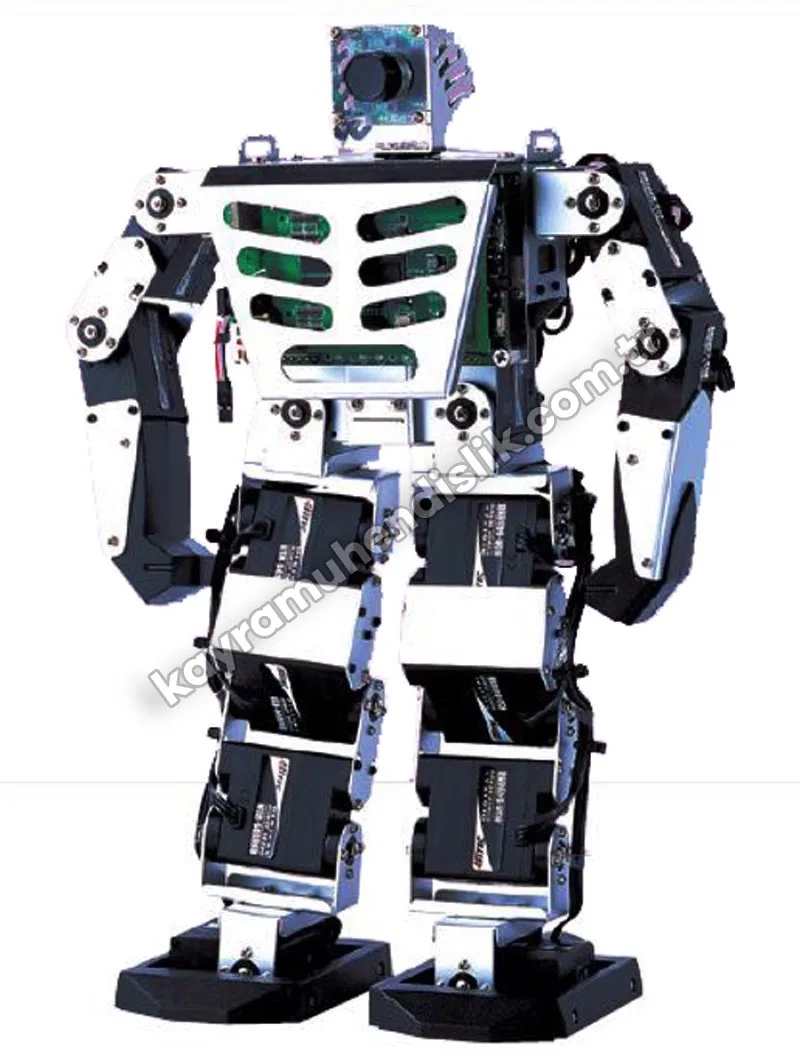
RoboBuilder KE10040
Se renseigner sur ce produitDescription
Caractéristiques
- RoboBuilder est une plateforme DIY qui couvre suffisamment de sujets pour l'enseignement de la robotique tout en étant ludique et motivante.
- Le module robotique de type bloc permet de développer de nombreuses idées créatives et types de robots.
- Les pièces s'emboîtant, les blocs s'assemblent et se démontent très facilement.
- L'accéléromètre, le capteur de son et le capteur de distance permettent de commander les mouvements du robot dans divers environnements.
- Pour un contrôle précis du mouvement, un Micom intégrant un régulateur PID est monté dans le module de type bloc.
- Il prend ainsi en charge un régulateur PID full-duplex en multipoint pouvant relier 254 modules de type bloc.
- Il fournit aussi des logiciels intuitifs de création de fichiers robot comme Motion Builder et Action Builder. Des LED sont montées sur le wCK pour des actions intelligentes. Les fichiers créés peuvent être partagés sur Internet.
- RoboBuilder possède une structure articulée permettant à de nombreux robots d'accéder au module, et un logiciel pour programmer tous les robots.
- Dans ce système articulé (à emboîtement), un simple tournevis suffit pour assembler les pièces. En plastique résistant, elles ne s'usent pas même après de nombreux montages et démontages.
Détails du matériel
|
Actionneurs wCK (module robotique de type bloc) |
Engrenages tout métal 1108K, 12 pièces Engrenages tout métal 1111K, 4 pièces |
| Projets de robots | 16 actionneurs transparents : Huno, Dino, Dogy |
| Bluetooth intégré |
Communication RS232C en temps réel 1:1 99 % émission/réception, en champ libre de 10 m |
| Capteur PSD | Plage de mesure de distance : 10 - 50 cm |
| Capteur de son | Détection du niveau sonore |
| Pièces de connexion | 71 |
| Couleur du corps du robot | Transparent |
| LED intégrées | LED rouges et vertes |
| Type de télécommande | IR |
| Liste de mouvements intégrée | 40 |
| Accéléromètre | Accéléromètre 3 axes |
Contenu des expériences
| Théorie | 1. Qu'est-ce qu'un robot ? |
| Théorie | 2. Introduction à RoboBuilder |
| Théorie | 3. Introduction à Microsoft Robotics Developer Studio |
| Test | 4. Installation et réglage du matériel |
| Test | 5. Téléchargement et installation du logiciel |
| Test | 6. L'environnement VPL de MSRDS |
| Test | 7. Activités de base |
| Test | 8. Programmation de services VPL dans MSRDS |
| Test | 9. Programmation de services RoboBuilder avec VPL |
| Test | 10. Programmation d'applications RoboBuilder |
Livraison et installation
Avant expédition, nos produits sont contrôlés et conditionnés dans des emballages spéciaux résistants aux chocs, puis livrés en toute sécurité dans toutes les provinces de Turquie.
Installation : pour les projets de laboratoires et de salles de classe, l'installation et la mise en service après livraison sont assurées par notre équipe d'experts.
Formation et assistance : une formation des utilisateurs et une assistance technique après-vente sont proposées pour les kits d'expériences et les simulateurs.