 Нажмите, чтобы увеличить
Erobo-Tank KE10060
Узнать о товареОписание
Описание
Интеллект и мобильность бытовых роботов, например роботов-уборщиков, в последнее время резко выросли. Тем не менее многие мобильные роботы из-за формы корпуса и неподвижных колёс передвигаются лишь по ровной поверхности.
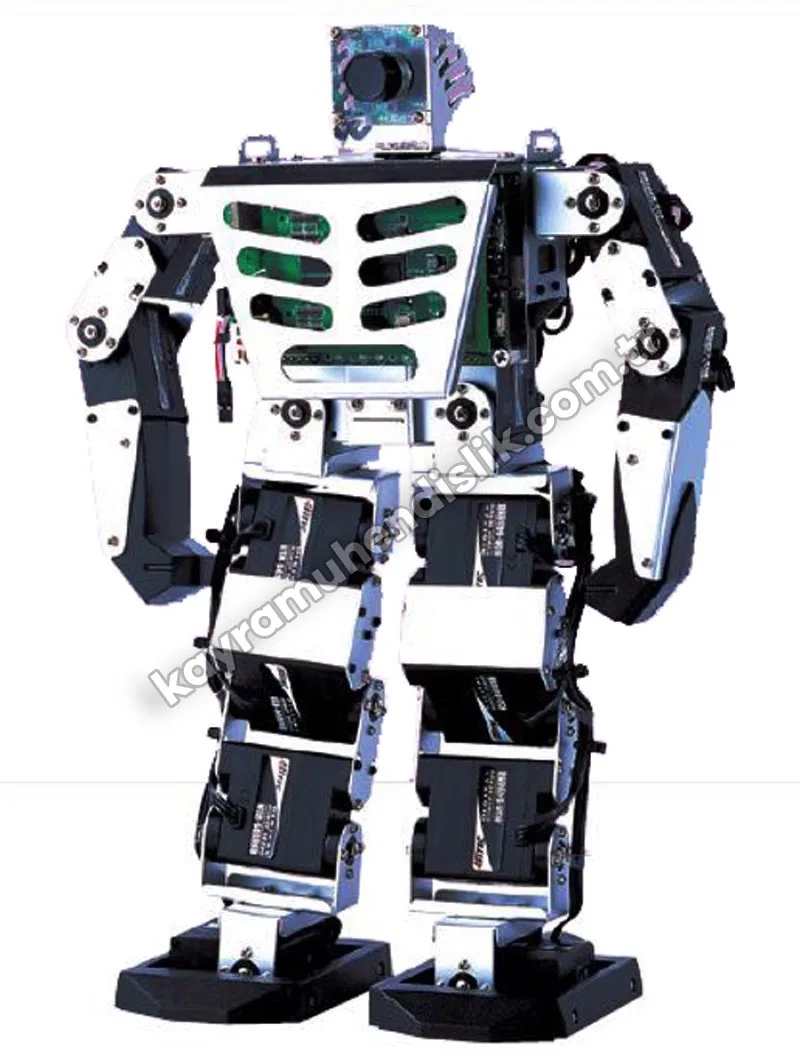
Erobo-Tank — продвинутый умный гусеничный робот-танк с 1 суставами и 4 руками, способный выполнять множество движений, удерживать равновесие и преодолевать препятствия. Оснащённый различными датчиками, он управляет движением корпуса и определяет своё положение. Имеет беспроводное управление в реальном времени. Для приложений беспроводных сенсорных сетей его следует оснастить частью ZigbeX и модулями датчиков.
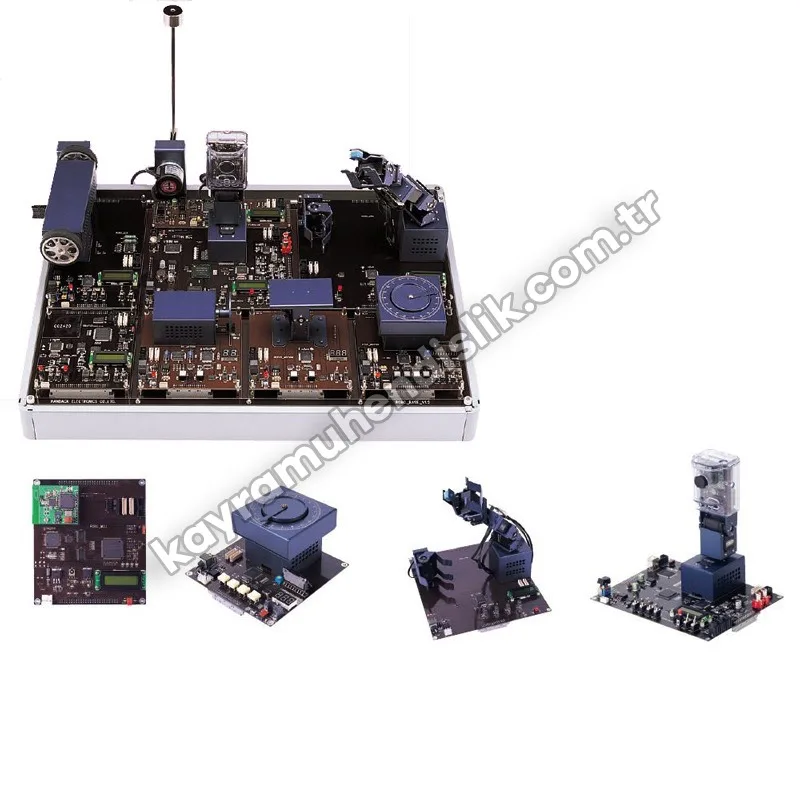
Erobo-Tank позволяет проводить лабораторные опыты по программированию управления моторами и датчиками на четырёх микроконтроллерах ATmega128. Дополнительно с KROBO, оснащённым процессорной платой на базе ARM9 (processor board) и стереокамерами, можно реализовать проект автономного робота с техническим зрением.
Особенности
- Умная гусеничная мобильная роботизированная система
- Простой в освоении 8-битный микроконтроллер ATmega128
- Высокопроизводительная платформа параллельной обработки на 4 комплектах 8-битных микроконтроллеров
- Датчики PSD и ультразвуковой для обнаружения препятствий
- Датчики наклона, ускорения и магнитный компас для управления движениями
- GPS-модуль для контроля положения робота
- Энкодеры на всех 6 двигателях постоянного тока для полного управления движением
- Гибкая подвижность благодаря гусеницам и 4 рукам
- Управление в реальном времени с частью USN ZigbeX и ИК-модулем
- Продвинутая умная роботизированная система с распознаванием звука и изображения в сочетании с KROBO (опция)
- Размеры: 472x590x110 мм
- Питание: литий-полимерный аккумулятор 11.1 В
- Примеры программ для базовых лабораторных опытов
- Стандартная учебная программа, руководство пользователя, поддержка обучения
Аппаратная часть
| Микроконтроллер | ATmega128 (память программ 128 КБ, АЦП 10 бит, 8 кан.), 4 шт. |
| Память | Статическая КМОП-ОЗУ 32K 8 бит с низким потреблением |
| Двигатель | Планетарный мотор-редуктор DC 12 В (передаточное отношение: 1/212) и энкодер, 6 шт. |
| Радиоинтерфейс | Часть ZigbeX USN и ИК-модуль |
| Базовые датчики | PSD, GPS, акселерометр, монитор напряжения, температура, магнитный компас, ультразвук |
| Питание | Литий-полимерный аккумулятор 11.1 В 1800 мА·ч |
| Размеры | 472x590x110мм |
Содержание опытов
| Мобильная роботизированная система (Erobo-Tank) |
| Простые движения Erobo-Tank |
| Управление углом руки |
| Управление скоростью руки |
| Объезд препятствий с датчиком PSD |
| Объезд препятствий с ультразвуковым датчиком |
| Балансировка с датчиком наклона |
| Движение робота по магнитному компасу |
| Беспроводная связь с модулем Zigbee |
| Управление Erobo-Tank через модуль Zigbee |
| Оценка положения робота методом слияния данных |
| Движение Erobo-Tank по данным о местоположении |
| Движение с объездом препятствий на основе слияния данных датчиков |
| Преодоление вертикальных препятствий на основе слияния данных датчиков |
Доставка и монтаж
Перед отправкой наши товары проходят проверку, упаковываются в специальную ударопрочную упаковку и безопасно доставляются во все провинции Турции.
Монтаж: в проектах лабораторий и классов монтаж и ввод в эксплуатацию после доставки выполняют наши специалисты.
Обучение и поддержка: для экспериментальных установок и симуляторов проводится обучение пользователей и предоставляется послепродажная техническая поддержка.