 Нажмите, чтобы увеличить
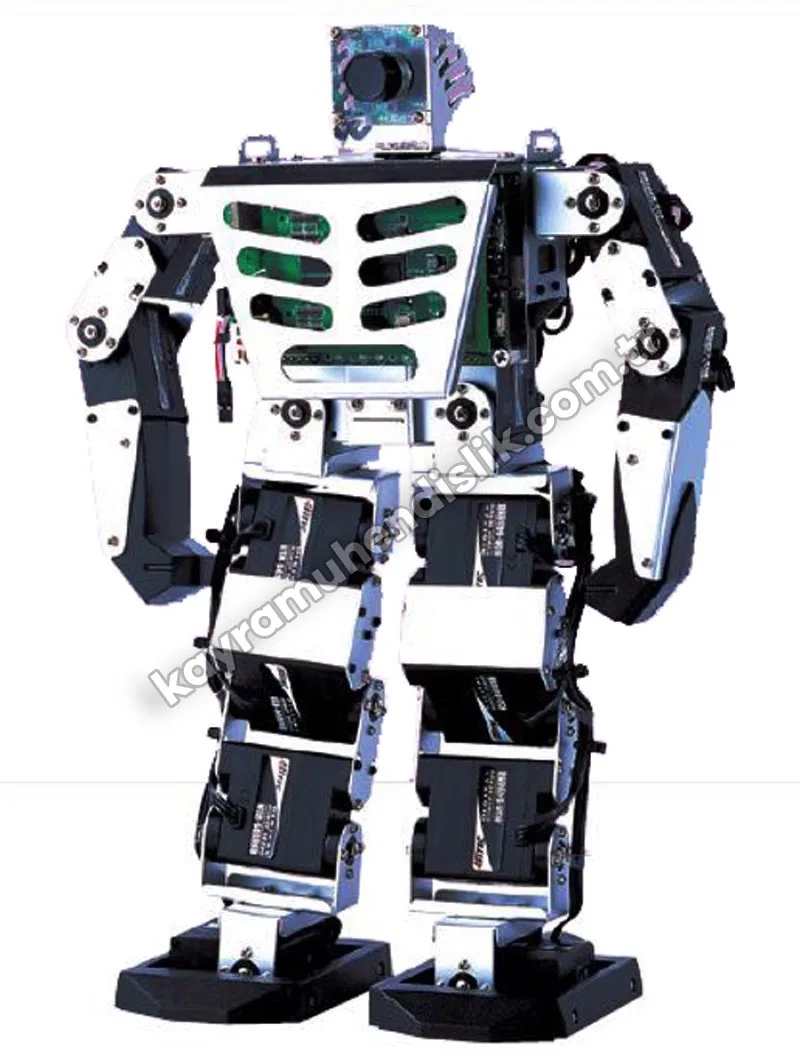
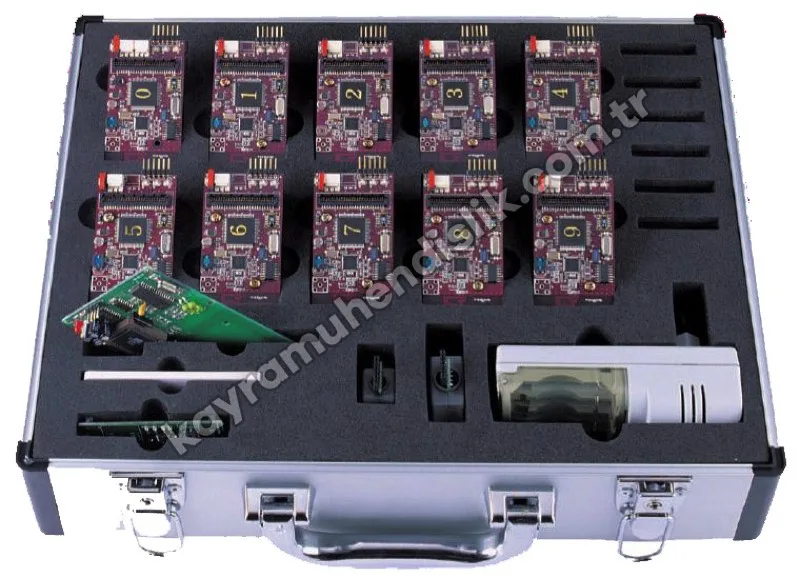
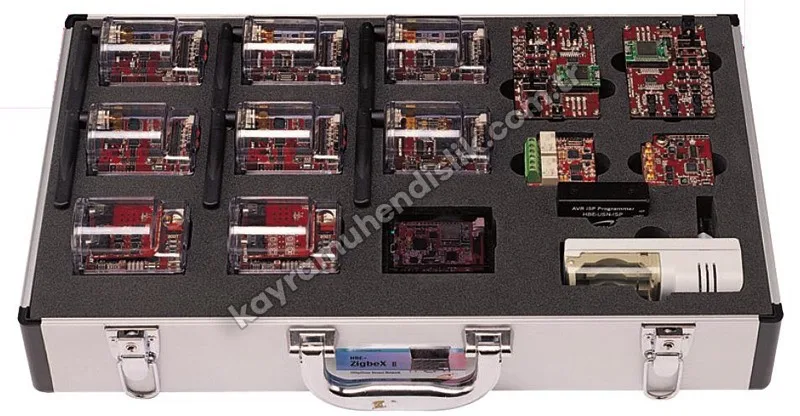
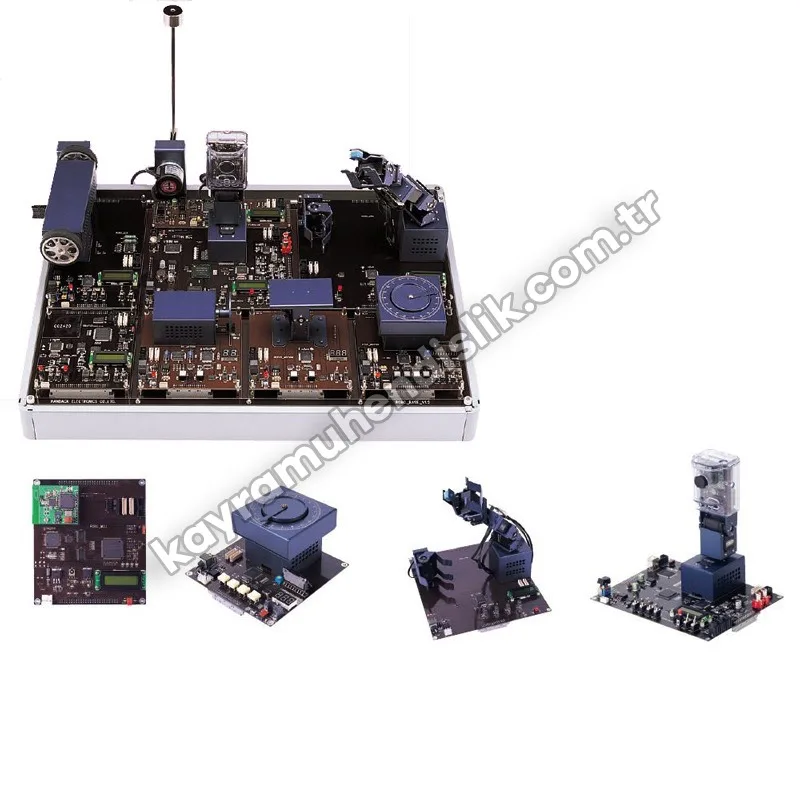
RoboMotor KE10020
Узнать о товареОписание
Особенности
- Возможность систематически и поэтапно изучать драйверы двигателей и датчики робота
- Изучение основ управления двигателями и датчиками
- Углублённое изучение управления двигателями и датчиками
- Применение полученных знаний
- Возможность работать со всеми двигателями и датчиками, применяемыми в робототехнике
- Мотор-редуктор DC с энкодером, сервопривод, шаговый двигатель
- Колёсный приводной узел, связанный между мотор-редуктором DC с энкодером и сервоприводом
- Горизонтальное/вертикальное управление последовательным сервоприводом
- Датчики обрыва, наклона, давления, ультразвуковой, ПЗС-камера, микрофон, динамик, датчик запаха
- Мотор-редуктор DC с энкодером высокого разрешения, высокочувствительный угловой энкодер
- Возможность параллельно применять ручное и программное автоматическое управление для изучения принципов драйверов и датчиков
- Отработка основ двигателей через ручное управление двигателем DC, сервоприводом и шаговым двигателем
- Отработка программирования автоматического управления двигателями на основе их принципов
- Отработка ручного и программного управления движением вперёд/назад, углом, моментом, наклоном и расстоянием
- Отработка ручного и программного управления зрительным, обонятельным и тактильным восприятием
- Возможность попеременно работать с универсальным микроконтроллером (ATmega128) и DSP для точного интеллектуального управления
- Отработка централизованной и модульной обработки через главный контроллер и контроллеры модулей
- Параллельное применение ATmega128
- Возможность работать со зрительным, слуховым и тактильным управлением
- Обнаружение фигуры человека
- Получение изображения и звука с компьютера через интерфейс USB 2.0 (480 Мбит/с)
- Получение и обработка изображения видеопроцессором ввода
- Получение 2-канального звука и управление выходом динамика через аудиокодек
- Обнаружение касания и управление с помощью датчика давления
- Возможность дистанционно управлять роботом через IrDA/USN
- Дистанционное управление через IrDA
- Дистанционное управление через часть ZigbeX (опция)
- Возможность отрабатывать алгоритмы интеллектуального управления на обратном маятнике
- Отработка обратного маятника с высокопроизводительным мотор-редуктором DC (24 В, 2000 об/мин, 1.9 кг·см, передаточное отношение 1/4) и угловым энкодером
- Линейная направляющая и маятниковое устройство, преобразующие вращательное движение в поступательное
Названия основных модулей
| 1. Модуль CPU | ATmega128-8AC |
| 2. Модуль двигателя DC | RB-35GM, датчик обрыва |
| 3. Модуль сервопривода | HSR-8498HB, датчик наклона |
| 4. Модуль шагового двигателя | SST42D1100, датчик угла |
| 5. Модуль колёсного привода | RB-35GM*2 шт., HSR-8498HB |
| 6. Модуль горизонтального/вертикального поворота | AX-12*2 шт., камера, динамик, микрофон, датчик запаха |
| 7. Модуль руки | HSR-8498HB*5 шт., датчик давления |
| 8. Модуль маятника и ультразвука | DS4573+IG42, угловой энкодер, ультразвуковой датчик |
Содержание опытов
Введение в системы управления | 1. Системы управления |
Введение в системы управления | 2. Робототехнические системы |
Основы управления интеллектуальными роботами | 3. Принципы микроконтроллеров |
Основы управления интеллектуальными роботами | 4. Принципы сигналов и систем |
Основы управления интеллектуальными роботами | 5. Принципы управления роботами |
Основы управления интеллектуальными роботами | 6. Среда разработки для микроконтроллеров AVR |
Основы управления интеллектуальными роботами | 7. Управление GPIO и вводом-выводом по прерываниям |
Основы управления интеллектуальными роботами | 8. Управление двигателем DC и датчики |
Основы управления интеллектуальными роботами | 9. Управление сервоприводом и датчики |
Основы управления интеллектуальными роботами | 10. Управление шаговым двигателем |
Основы управления интеллектуальными роботами | 11. Управление колёсами и датчики |
Основы управления интеллектуальными роботами | 12. Управление робоголовой и датчики |
Основы управления интеллектуальными роботами | 13. Управление роборукой и датчики |
Основы управления интеллектуальными роботами | 14. Управление горизонтальным/вертикальным поворотом и датчики |
Ek | Приложение A: знакомство с RoboMotor |
Доставка и монтаж
Перед отправкой наши товары проходят проверку, упаковываются в специальную ударопрочную упаковку и безопасно доставляются во все провинции Турции.
Монтаж: в проектах лабораторий и классов монтаж и ввод в эксплуатацию после доставки выполняют наши специалисты.
Обучение и поддержка: для экспериментальных установок и симуляторов проводится обучение пользователей и предоставляется послепродажная техническая поддержка.