 Нажмите, чтобы увеличить
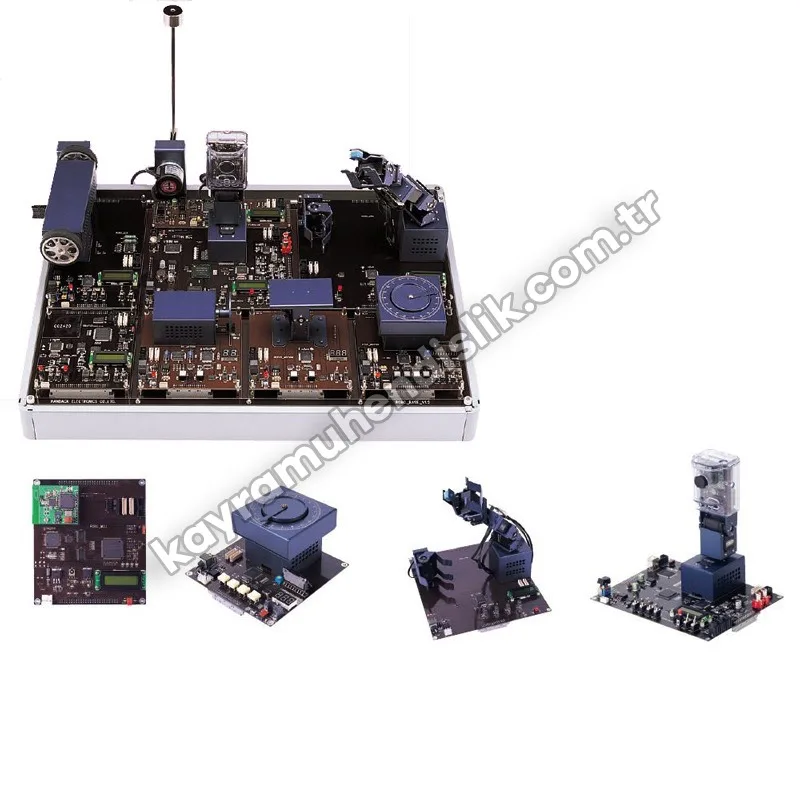
RoboCar-Vision KE10030
Узнать о товареОписание
Особенности
- Предназначен для обучения работе с базовыми актуаторами робота и встроенным микропроцессором (ATmega128) для обработки сигналов датчиков и управления актуаторами
- Разработка алгоритмов обработки изображений и управления углом обзора робота с помощью камеры с горизонтальным/вертикальным приводом и двусторонней беспроводной связью
- Содержит различные датчики — ультразвуковой, инфракрасный, акселерометр, фотодатчик — для опытов по управлению актуаторами робота.
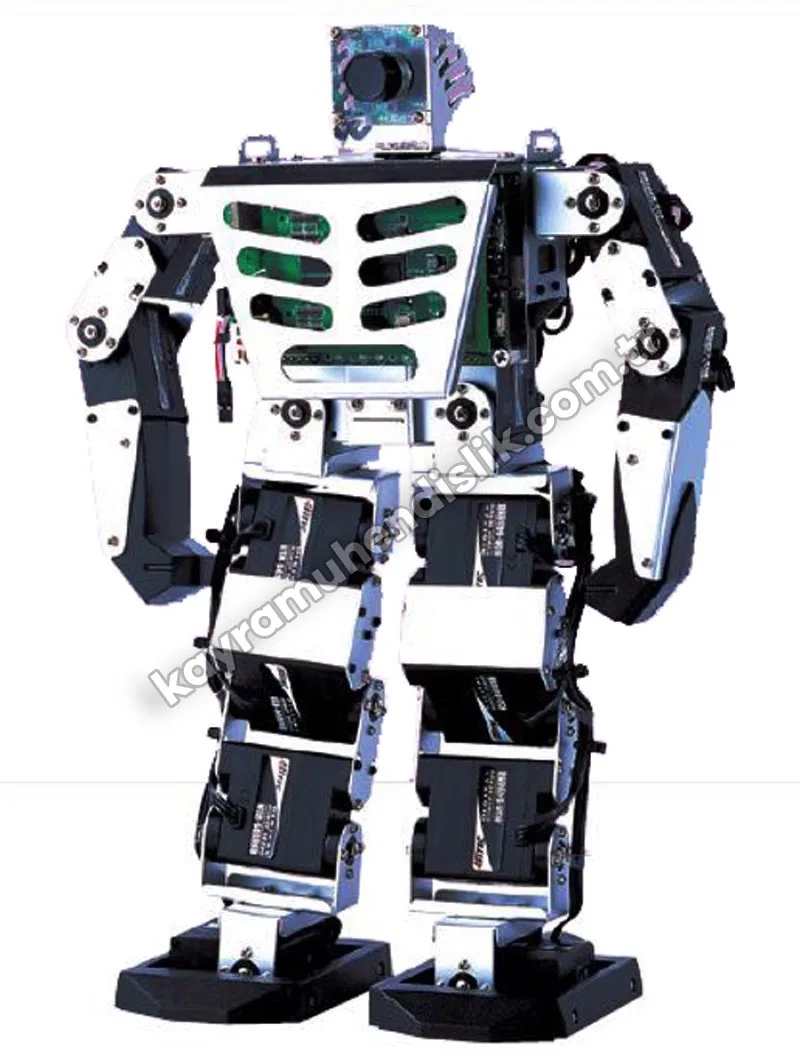
- Обработка изображений для интеллектуальных мобильных роботов с беспроводными системами технического зрения
Технические характеристики
| ATmega128L | 8-битный AVR, микроконтроллер 128 КБ, основное управление |
| ATmega8L |
8-битный AVR, микроконтроллер 8 КБ, управление вольтметром |
| L298P | Приводной двигатель постоянного тока до 4 А |
| Горизонтальный/вертикальный | Цифровая пакетная связь, дистанционное управление |
| Радиосвязь (RF) | Выбираемая частота 2.4G - 2.5G |
| Камера | КМОП-сенсор VGA, 30 кадр/с |
| USB, RS232 | USB Full Speed, RS232 (9600- 115200 бит/с) |
| Формат изображения | JPEG 20 кадр/с, 160-120 |
| Ультразвуковой датчик | Частота 40.0 ± 0.5 кГц, полоса 2.0, 2 шт. |
| Датчик-акселерометр | Двухосевой акселерометр, 1 шт., скважность |
| Датчик PSD | Датчики расстояния, 1 шт., 10-80 см |
| Фототранзистор | ИК-датчик луча на 8 групп |
| Двигатели | Мотор-редуктор постоянного тока, 2 шт.; мотор-редуктор с энкодером, 2 шт. |
| Зуммер | Зуммер с входом 5 В, 1 шт. |
| LED |
Яркие светодиоды 10 мм: белые 2 шт., красные 2 шт. |
| 7-сегментный индикатор | Индикатор вольтметра, 3 разряда, 1 шт. |
| Стабилизатор | Вход +11.1 В DC, выход DC: +5 В, +3.3 В |
| Аккумулятор | Литий-ионный, +11.1 В, 5200 мА |
| Зарядное устройство и адаптер | Зарядное устройство +12.6 В, 1.2 А |
Содержание опытов
| 1. Зрение робота - общие сведения |
| 2. Среда разработки |
| 3. Создание проекта технического зрения |
| 4. Основы программирования |
| 5. Управление устройствами вывода |
| 6. Измерение с устройств ввода |
| 7. Дистанционное управление на основе видеоданных |
| 8. Обработка изображений |
| 9. Отслеживание лица |
| 10. Распознавание цвета |
| 11. Распознавание формы |
| 12. Движение с ИК-датчиком и камерой |
Доставка и монтаж
Перед отправкой наши товары проходят проверку, упаковываются в специальную ударопрочную упаковку и безопасно доставляются во все провинции Турции.
Монтаж: в проектах лабораторий и классов монтаж и ввод в эксплуатацию после доставки выполняют наши специалисты.
Обучение и поддержка: для экспериментальных установок и симуляторов проводится обучение пользователей и предоставляется послепродажная техническая поддержка.