 انقر للتكبير
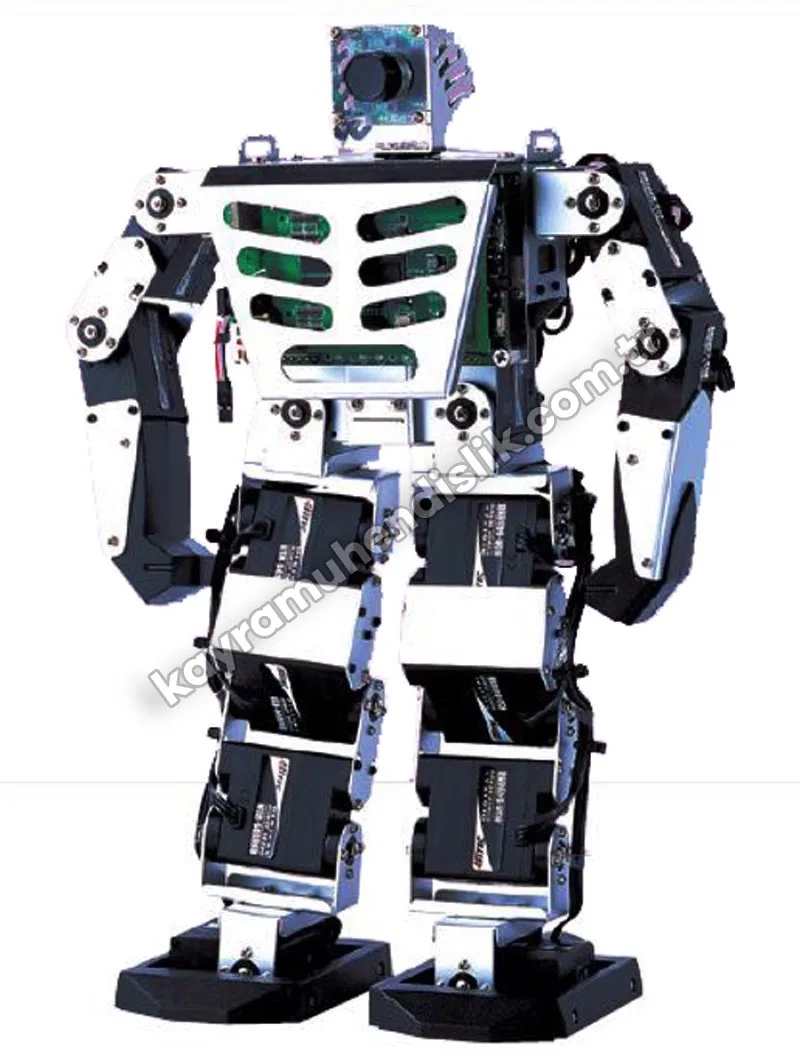
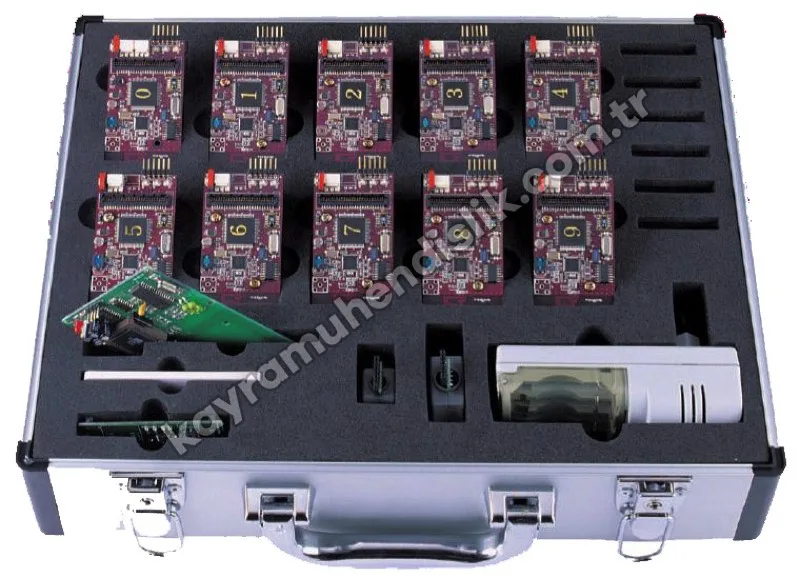
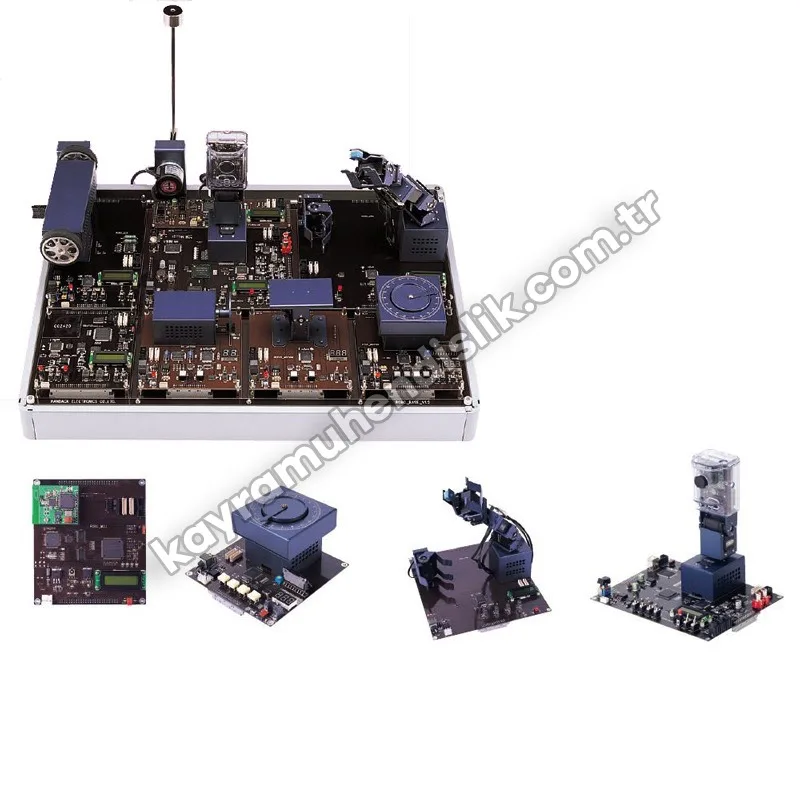
RoboMotor KE10020
استفسر عن هذا المنتجالوصف
المزايا
- إمكانية تعلم مشغلات محركات الروبوت وحساساته بطريقة منهجية ومتدرجة
- تعلم أساسيات التحكم في المحركات والحساسات
- تعلم التحكم في المحركات والحساسات بعمق
- تطبيق المعارف المكتسبة
- إمكانية العمل على جميع المحركات والحساسات المستخدمة في أنظمة الروبوت
- محرك DC مسنن بمشفر، محرك سيرفو، محرك خطوي
- جسم قيادة العجلة الموصول بين محرك DC المسنن بالمشفر ومحرك السيرفو
- تحكم أفقي/رأسي باستخدام محرك سيرفو تسلسلي
- حساسات الحافة والميل والضغط والموجات فوق الصوتية، كاميرا CCD، ميكروفون، مكبر صوت، حساس رائحة
- محرك DC مسنن بمشفر عالي الدقة، مشفر زاوي عالي الحساسية
- إمكانية تشغيل التحكم اليدوي والتحكم الآلي بالبرمجة بالتوازي لتعلم مبادئ مشغلات المحركات والحساسات
- تطبيق مبادئ المحركات الأساسية بالتحكم اليدوي في محركات DC والسيرفو والخطوية
- تطبيق برمجة التحكم الآلي في المحركات على أساس مبادئها
- تطبيق التحكم اليدوي والبرمجي في القيادة للأمام/للخلف والزاوية والعزم والميل والمسافة
- تطبيق التحكم اليدوي والبرمجي في الاستشعار البصري والشمي واللمسي
- إمكانية التدرب بالتناوب على متحكم دقيق عام (ATmega128) ومعالج DSP للتحكم الذكي الدقيق
- تطبيق المعالجة المركزية ومعالجة الوحدات عبر المتحكم الرئيسي ومتحكمات الوحدات
- التطبيق المتوازي لـ ATmega128
- إمكانية العمل على التحكم البصري والسمعي واللمسي
- اكتشاف هيئة الإنسان
- الحصول على الصور والصوت من الحاسوب عبر واجهة USB 2.0 (480 ميغابت/ث)
- الحصول على الصور والتحكم فيها باستخدام معالج إدخال الفيديو
- الحصول على صوت بـ 2 قنوات والتحكم في خرج مكبر الصوت باستخدام مرمز صوتي
- كشف اللمس والتحكم فيه باستخدام حساس الضغط
- إمكانية التحكم في الروبوت عن بعد باستخدام IrDA/USN
- التحكم عن بعد باستخدام IrDA
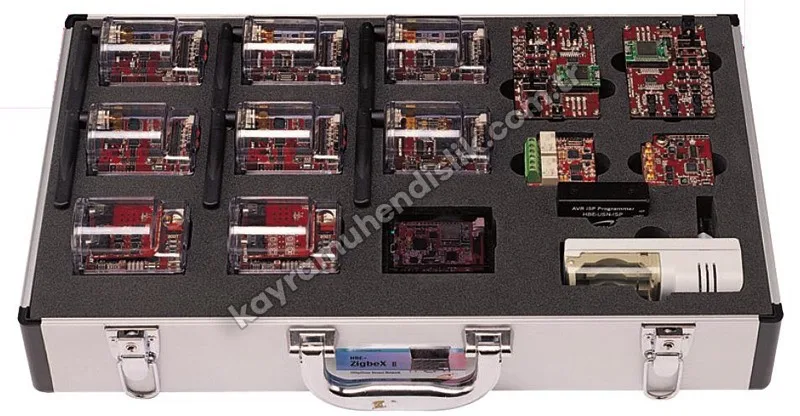
- التحكم عن بعد باستخدام جزء ZigbeX (اختياري)
- إمكانية التدرب على خوارزميات التحكم الذكي باستخدام البندول المقلوب
- التدرب على البندول المقلوب باستخدام محرك DC مسنن عالي الأداء (24 فولت، 2000 دورة/دقيقة، 1.9 كغ-سم، نسبة 1/4) ومشفر زاوي
- دليل خطي وأداة بندول يحولان الحركة الدائرية إلى حركة خطية
أسماء الوحدات الرئيسية
| 1. وحدة المعالج CPU | ATmega128-8AC |
| 2. وحدة محرك DC | RB-35GM، حساس الحافة |
| 3. وحدة محرك السيرفو | HSR-8498HB، حساس الميل |
| 4. وحدة المحرك الخطوي | SST42D1100، حساس الزاوية |
| 5. وحدة قيادة العجلات | RB-35GM*2 قطع، HSR-8498HB |
| 6. الوحدة الأفقية/الرأسية | AX-12*2 قطع، كاميرا، مكبر صوت، ميكروفون، حساس رائحة |
| 7. وحدة الذراع | HSR-8498HB*5 قطع، حساس ضغط |
| 8. وحدة البندول والموجات فوق الصوتية | DS4573+IG42، مشفر زاوي، حساس موجات فوق صوتية |
محتوى التجارب
مقدمة إلى أنظمة التحكم | 1. أنظمة التحكم |
مقدمة إلى أنظمة التحكم | 2. أنظمة الروبوت |
أسس التحكم في أنظمة الروبوت الذكية | 3. مبادئ المتحكمات الدقيقة |
أسس التحكم في أنظمة الروبوت الذكية | 4. مبادئ الإشارات والأنظمة |
أسس التحكم في أنظمة الروبوت الذكية | 5. مبادئ التحكم في الروبوت |
أسس التحكم في أنظمة الروبوت الذكية | 6. بيئة تطوير المتحكمات الدقيقة AVR |
أسس التحكم في أنظمة الروبوت الذكية | 7. التحكم في GPIO والإدخال/الإخراج بالمقاطعة |
أسس التحكم في أنظمة الروبوت الذكية | 8. التحكم في محرك DC وحساساته |
أسس التحكم في أنظمة الروبوت الذكية | 9. التحكم في محرك السيرفو وحساساته |
أسس التحكم في أنظمة الروبوت الذكية | 10. التحكم في المحرك الخطوي |
أسس التحكم في أنظمة الروبوت الذكية | 11. التحكم في العجلات وحساساتها |
أسس التحكم في أنظمة الروبوت الذكية | 12. التحكم في رأس الروبوت وحساساته |
أسس التحكم في أنظمة الروبوت الذكية | 13. التحكم في ذراع الروبوت وحساساتها |
أسس التحكم في أنظمة الروبوت الذكية | 14. التحكم الأفقي/الرأسي للروبوت وحساساته |
Ek | الملحق A: مقدمة إلى RoboMotor |
التسليم والتركيب
تُفحص منتجاتنا قبل الشحن وتُغلّف بعبوات خاصة مقاومة للصدمات، وتُسلّم بأمان إلى جميع محافظات تركيا.
التركيب: في مشاريع المختبرات والفصول الدراسية يتولى فريق خبرائنا التركيب والتشغيل بعد التسليم.
التدريب والدعم: نوفر تدريب المستخدمين والدعم الفني بعد البيع لمجموعات التجارب وأجهزة المحاكاة.