 Büyütmek için tıklayın
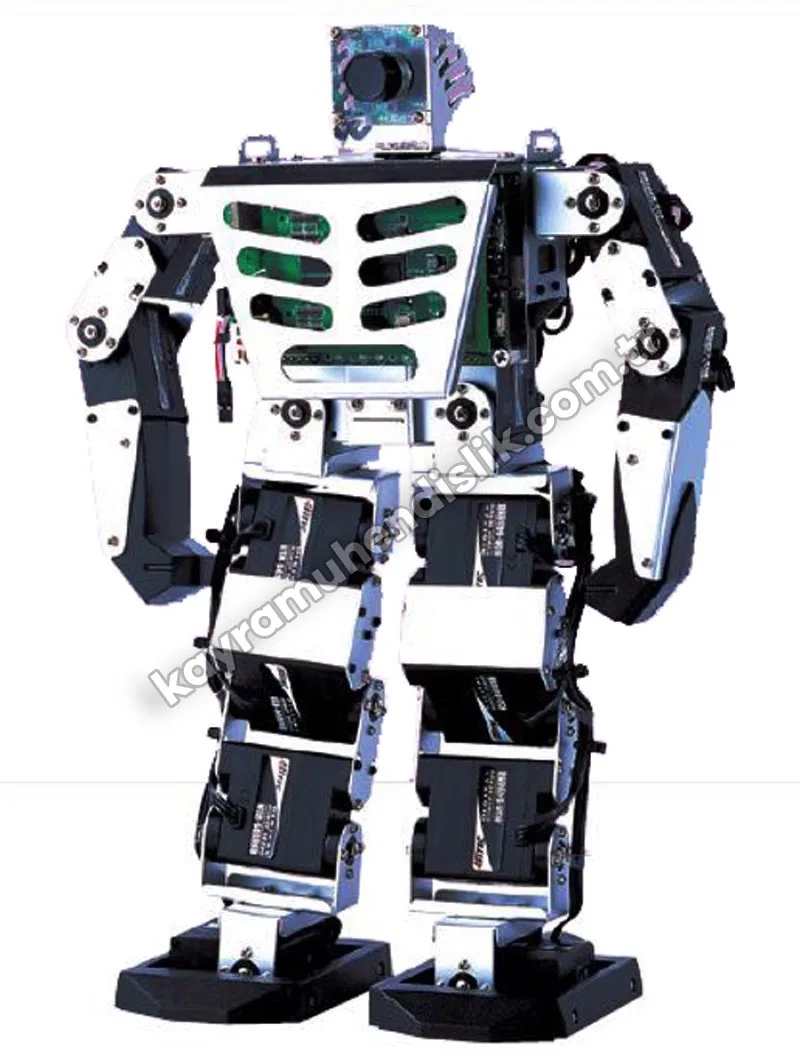
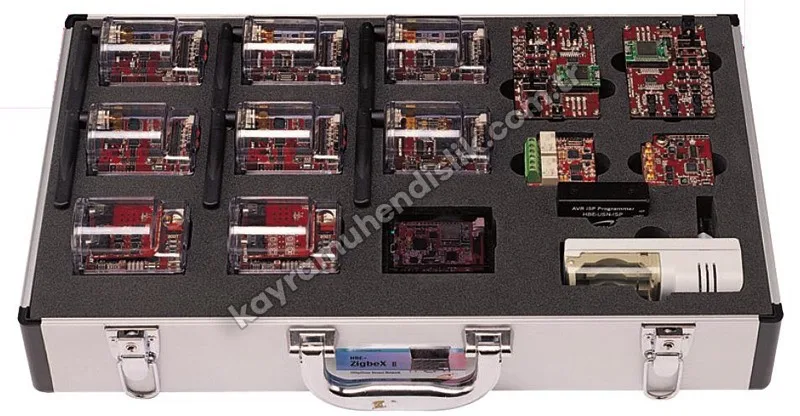
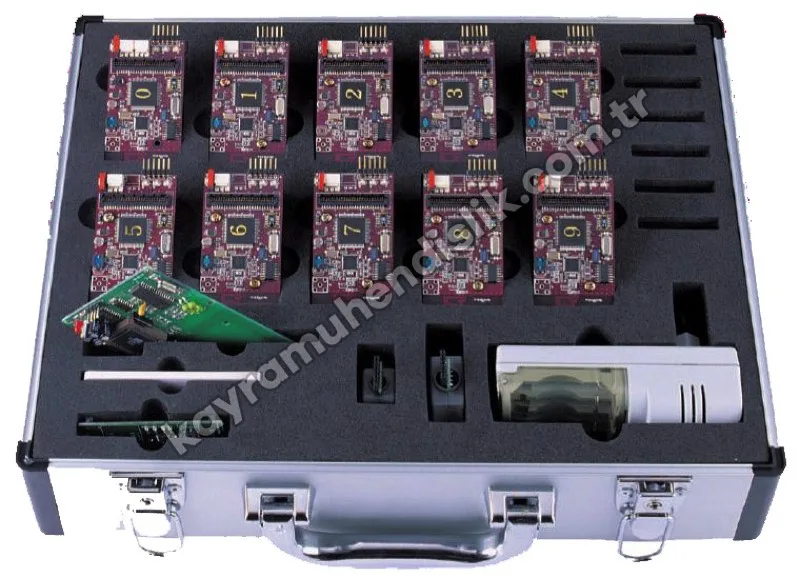
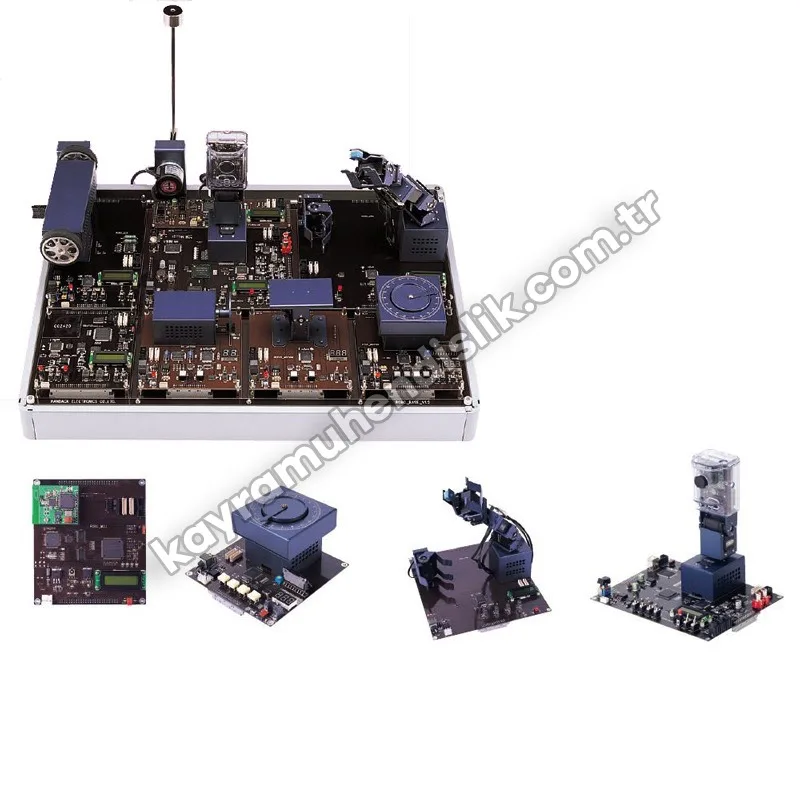
RoboMotor KE10020
Ürün Hakkında Bilgi AlAçıklama
Özellikler
- Robotun motor sürücülerini ve sensörlerini sistematik bir şekilde ve aşamalı olarak öğrenme olanağı
- Temel Motor Kontrolünü ve Sensör Kontrolünü öğrenme
- Motor Kontrolünü ve Sensör Kontrolünü derinlemesine öğrenme
- Öğrenilen bilgileri uygulama
- Robot Sisteminde kullanılan tüm Motor ve Sensörler üzerinde çalışma olanağı
- Kodlayıcı DC Dişli Kutulu Motor, Servo Motor, Step Motor
- Kodlayıcı DC Dişli Kutulu Motor ile Servo Motor arasında bağlantılanmış olan Tekerlek Sürücü Cisim
- Serial Servo Motoru kullanarak Yatay/Dikey Kontrol
- Çukur, Meyil, Basınç, Ultrasonik Sensör, CCD Kamera, Mikrofon, Hoparlör, Koku Sensörü
- Yüksek Çözünürlük Kodlayıcı DC Dişli Kutulu Motor, Yüksek Duyarlılık Açısal Kodlayıcı
- Motor Sürücü ve Sensörü İlkelerini öğrenmek için programlama vasıtasıyla Manuel Kontrol ve Otomatik Kontrolu paralel çalıştırabilme olanağı
- DC Motorun, Servo motorun ve Step Motorun Manuel Kontrolü vasıtasıyla Temel Motor ilkelerini pratik etme
- Motor İlkelerinin temelinde Motor Otomatik Kontrolü Programlamayı pratik etme
- Düz/Ters Sürme, Açı, Tork, Meyil ve Mesafe kontrolü için Manuel ve Programlama Kontrolünü pratik etme
- Görsel, Kokusal ve Dokunsal Aldılama için Manuel ve Programlama Kontrolünü pratik etme
- Hassas Akıllı Kontrol için Genel Mikrokontrolör (ATmega128) ve DSP'yi alternatif olarak pratik etme olanağı
- Ana kontrolör ve Modül Kontrolörü vasitasıyla Merkezi İşleme ve Modül İşlemeyi pratik etme
- ATmega128'i paralel uygulama
- Görsel, İşitsel ve Dokunsal Kontrol üzeinde çalışabilme olanağı
- İnsan Figürü Algılaması
- USB 2.0 (480 Mbps) Aratüzü ile Bilgisayardan Görüntü ve Ses Elde Etme
- Video Giriş İşlemcisi kullanarak Görüntü elde etme ve denetleme
- Ses Kodek kullanarak 2 Kanallı Ses elde etme ve Hoparlör çıkışını kontrol etme
- Basınç Sensörü kullanarak Dokunma Tespit Etme ve Denetleme
- IrDA/USN kullanarak Robotu Uzaktan kumanda etme olanağı
- Irda kullanarak Uzaktan Kumanda etme
- ZigBex parçası kullanarak Uzaktan kumanda etme (opsiyon)
- Ters Sarkaç kullanarak Akıllı Kontrol Algoritmasını pratik etme olanağı
- Yüksek Performans DC Dişli Motoru (24 V, 2000 rpm, 1.9 kg-cm, 1/4 açısal oran) ve Açısal Kodlayıcı kullanarak Ters Sarkaç pratik etme
- Dairesel Hareketten Doğrusal Harekete değişim yapan Lineer Kılavuz ve Sarkaç Aracı
Ana Mödül İsimleri
| 1. CPU Modülü | ATmega128-8AC |
| 2. DC Motor Modülü | RB-35GM, Çukur Sensörü |
| 3. Servo Motor Modülü | HSR-8498HB, Meyil Sensörü |
| 4. Step Motor Modülü | SST42D1100, Açıölçer |
| 5. Tekerlek Sürücü Modülü | RB-35GM*2adet, HSR-8498HB |
| 6. Yatay/Dikey Modülü | AX-12*2adet, Kamera, Hoparlör, Mikrofon, Koku Sensörü |
| 7. Kol Modülü | HSR-8498HB*5adet, Basınç Sensörü |
| 8. Sarkaç ve Ultrasonik Modül | DS4573+IG42, Açısal Kodlayıcı, Ultrasonik Sensör |
Deney İçerikleri
Kontrol Sistemine Giriş | 1. Kontrol Sistemi |
Kontrol Sistemine Giriş | 2. Robot Sistemi |
Akıllı Robot Sistemi Kontrolünün Temelleri | 3. Mikrokontrolör İlkeleri |
Akıllı Robot Sistemi Kontrolünün Temelleri | 4. Sinyal ve Sistem İlkeleri |
Akıllı Robot Sistemi Kontrolünün Temelleri | 5. Robot Kontrol İlkeleri |
Akıllı Robot Sistemi Kontrolünün Temelleri | 6. AVR Mikrokontrolör Geliştirme Ortamı |
Akıllı Robot Sistemi Kontrolünün Temelleri | 7. GPIO ve Interrup I/O Kontrolü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 8. DC Motor Kontrolü ve Sensörü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 9. Servo Motor Kontrolü ve Sensörü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 10. Step Motoru Kontrolü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 11. Tekerlek Kontrolü ve Sensörü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 12. Robo-Baş Kontrolü ve Sensörü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 13. Robo-Kol Kontrolü ve Sensörü |
Akıllı Robot Sistemi Kontrolünün Temelleri | 14. Robo-Yatay Kontrolü ve Sensörü |
Ek | Ek A: RoboMotor'a giriş |
Teslimat & Kurulum
Ürünlerimiz sevkiyat öncesinde kontrol edilip darbeye karşı dayanıklı özel ambalajlarla paketlenir ve Türkiye’nin her iline güvenle ulaştırılır.
Kurulum: Laboratuvar ve sınıf projelerinde teslimat sonrası kurulum ve devreye alma uzman ekibimizce yapılır.
Eğitim ve destek: Deney setleri ve simülatörler için kullanıcı eğitimi ve satış sonrası teknik destek sağlanır.