 انقر للتكبير
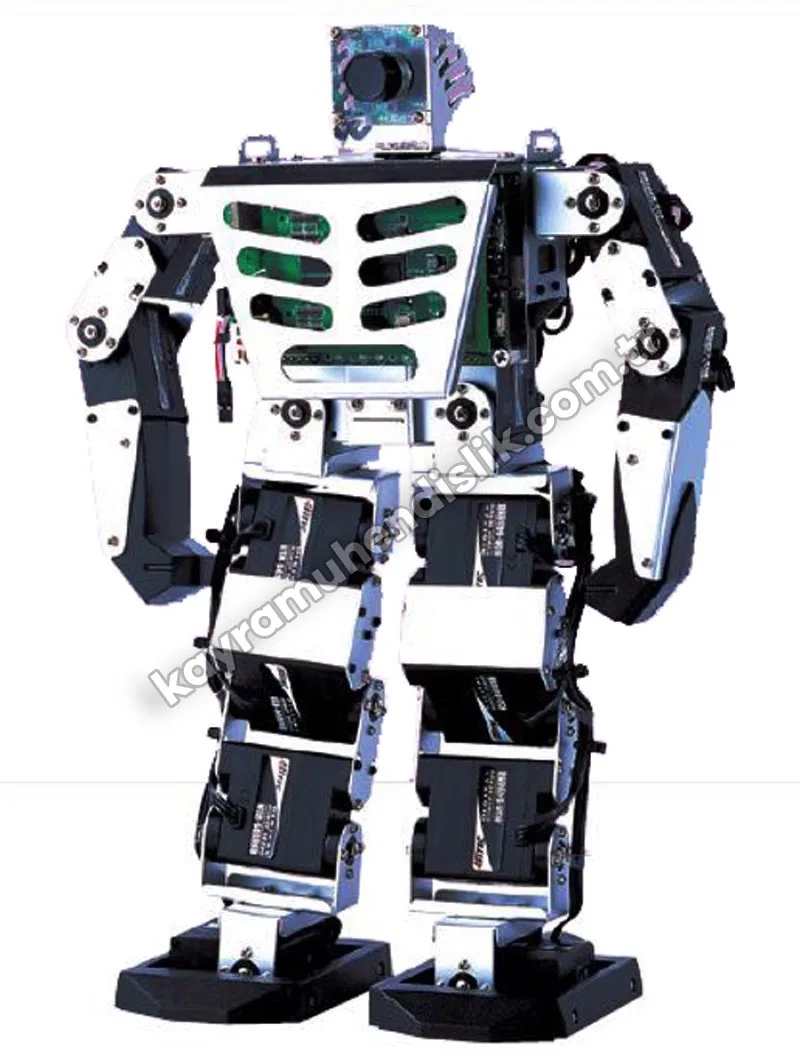
Robonova KE10050
استفسر عن هذا المنتجالوصف
المزايا- Robonova روبوت ذكي يمشي على 2 أرجل وله 17 مفصلًا، مزود
- بلوحة تحكم (control board) عليها متحكم MR-C3024 يستطيع التحكم في 24 محركات سيرفو في آن واحد،
- وبلوحة دماغ (brain board) عليها معالج مدمج PXA272 بـ 32 بت وتردد 520 ميغاهرتز وFPGA لمعالجة الفيديو،
- وبوحدة رؤية بكاميرا CCD.
- يتميز هذا الروبوت، إضافة إلى الروبوتات الكلاسيكية التي تمشي على 2 أرجل، بلوحة دماغ ووحدة رؤية، فيستطيع إلى جانب عمليات الروبوت البسيطة المحددة مسبقًا بمساعدة الحاسوب تنفيذ أفعال مفاهيمية وذاتية.
- Robonova منصة يمكن استخدامها خصوصًا في تعليم الروبوتات في المستقبل.
تفاصيل العتاد
| تفاصيل الجسم الرئيسي للروبوت | محرك سيرفو رقمي HSR-8498 x 17 |
| نبضة التحكم المحايدة: 1500 ميكروثانية، 0 - 180 °C، ±1100 - 1900 ميكروثانية | |
| دورة النبضة: 12 -26 مللي ثانية (عادة 21 مللي ثانية) | |
| الأبعاد: حوالي 310x180x90 مم | |
| الوزن: 1.3 كغ | |
| جهاز تحكم عن بعد بالأشعة تحت الحمراء، 1 قطعة | |
| الطاقة: NiMH 1000 ملي أمبير مع شاحن، 1 قطعة | |
| تفاصيل محرك السيرفو | الواجهة: بروتوكول HMI، PWM |
| نطاق جهد التشغيل: 6.0 فولت | |
| السرعة: 0.2 ث/60° (عند 6.0 فولت) | |
| حرارة التشغيل: 180° C كحد أقصى | |
| الأبعاد: 40x20x47 مم | |
| مزايا محرك السيرفو | معاملات قابلة للضبط |
| تغذية راجعة للبيانات (الموضع/التيار/الجهد) | |
| تشغيل حتى 128 محركات سيرفو (عبر واجهة RS-232C) | |
| ذراعا سيرفو لتثبيت المحور 2 | |
| تروس سيرفو متينة من الكربونايت | |
| محمل كروي | |
| تشغيل MOSFET | |
محتوى التجارب
| 1. الروبوت - عام | 9. التعرف على الألوان |
| 2. بنية Robonova | 10. تتبع العوائق المتحركة |
| 3. بيئة التطوير | 11. التعرف على الأشكال |
| 4. لوحة الدماغ | 12. إعادة الروبوت إلى نقطة البداية |
| 5. التحكم في الحركة | 13. روبوت التايكوان (حركات القتال) |
| 6. رؤية الروبوت | |
| 7. معالجة الصور | |
| 8. التعرف على السطوع |
مكونات المنتج
| K-ROBO | كابل LAN متقاطع |
| كابل صوت ستيريو (2 قطع) | مصدر طاقة تبديلي 5 فولت 2 أمبير |
| مقبس RS-232 (D-sub → ستيريو) | كابل RS-232 (لـ Robonova فقط) |
| كابل متوازٍ 25 دبابيس (ذكر → أنثى) | جهاز التحكم عن بعد |
| كابل JTAG | CD |
| ByteBlaster | دليل الاستخدام |
التسليم والتركيب
تُفحص منتجاتنا قبل الشحن وتُغلّف بعبوات خاصة مقاومة للصدمات، وتُسلّم بأمان إلى جميع محافظات تركيا.
التركيب: في مشاريع المختبرات والفصول الدراسية يتولى فريق خبرائنا التركيب والتشغيل بعد التسليم.
التدريب والدعم: نوفر تدريب المستخدمين والدعم الفني بعد البيع لمجموعات التجارب وأجهزة المحاكاة.